Edge AI BSP &
AI Runtime Engineering

AI BSP Engineering

AI INTEGRATED Edge ARCHITECTURE

AI 반도체에서 제품의 실행환경까지,
BSP와 AI 런타임을 설계합니다

BSP·시스템 이미지부터 런타임 연동, SDK와 검증 도구까지
로봇 개발과 제품 공급에 필요한 실행 기반을 제공합니다

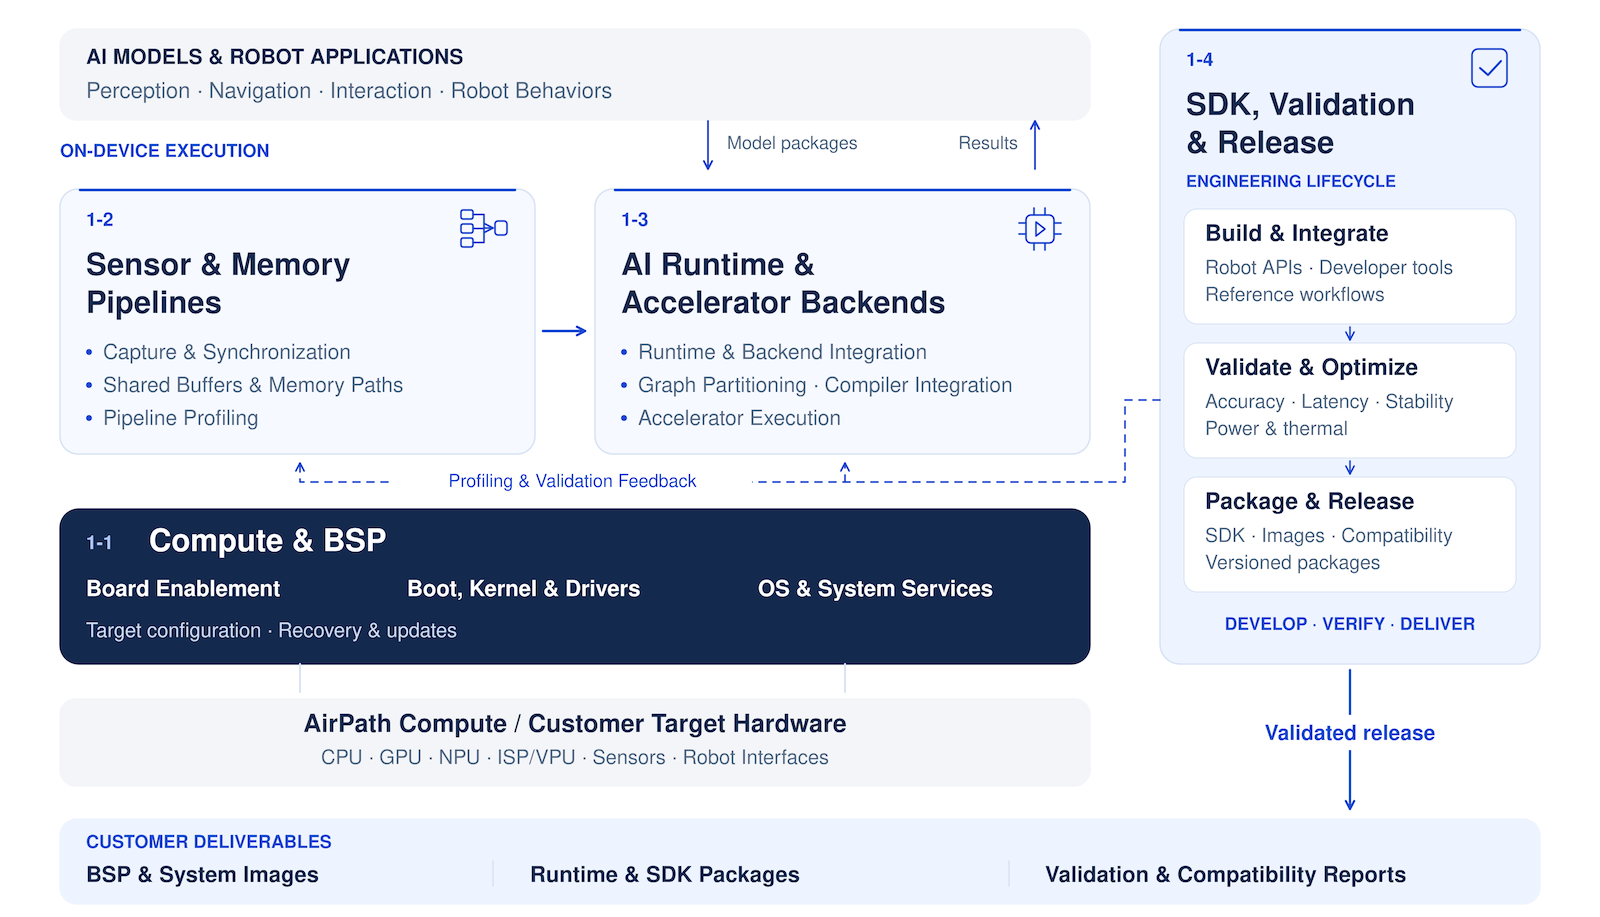
인티그리트는 고객이 선택한 AI SoC와 제품 하드웨어에 맞춰 BSP·OS·펌웨어와 AI 런타임을 개발·통합합니다. 부트·커널·드라이버부터 센서·메모리 경로, 하드웨어 가속과 SDK·검증환경까지 연결해, AI 모델과 애플리케이션이 실제 제품에서 실행되는 기반을 구축합니다.

축적된 플랫폼 자산을 타깃의 드라이버·SDK·가속기 인터페이스와 연계하고, 성능·안정성·호환성을 검증한 시스템 이미지와 런타임·SDK 패키지로 제공합니다. 반도체기업의 개발환경 구축부터 로봇·디바이스 제조사의 OEM·ODM 제품 개발까지, 필요한 기술이식과 최적화 범위를 함께 설계합니다.

SoC Enablement · AI Runtime Integration · OEM Productization

하드웨어에 맞춘 시스템 소프트웨어, 모델 실행을 위한 런타임, 로봇 연동 인터페이스와
검증 체계를 하나의 플랫폼 아키텍처로 연결합니다

AI Compute, BSP & System Enablement

고성능 엣지 컴퓨팅 하드웨어를, 로봇의 브레인으로 전환합니다

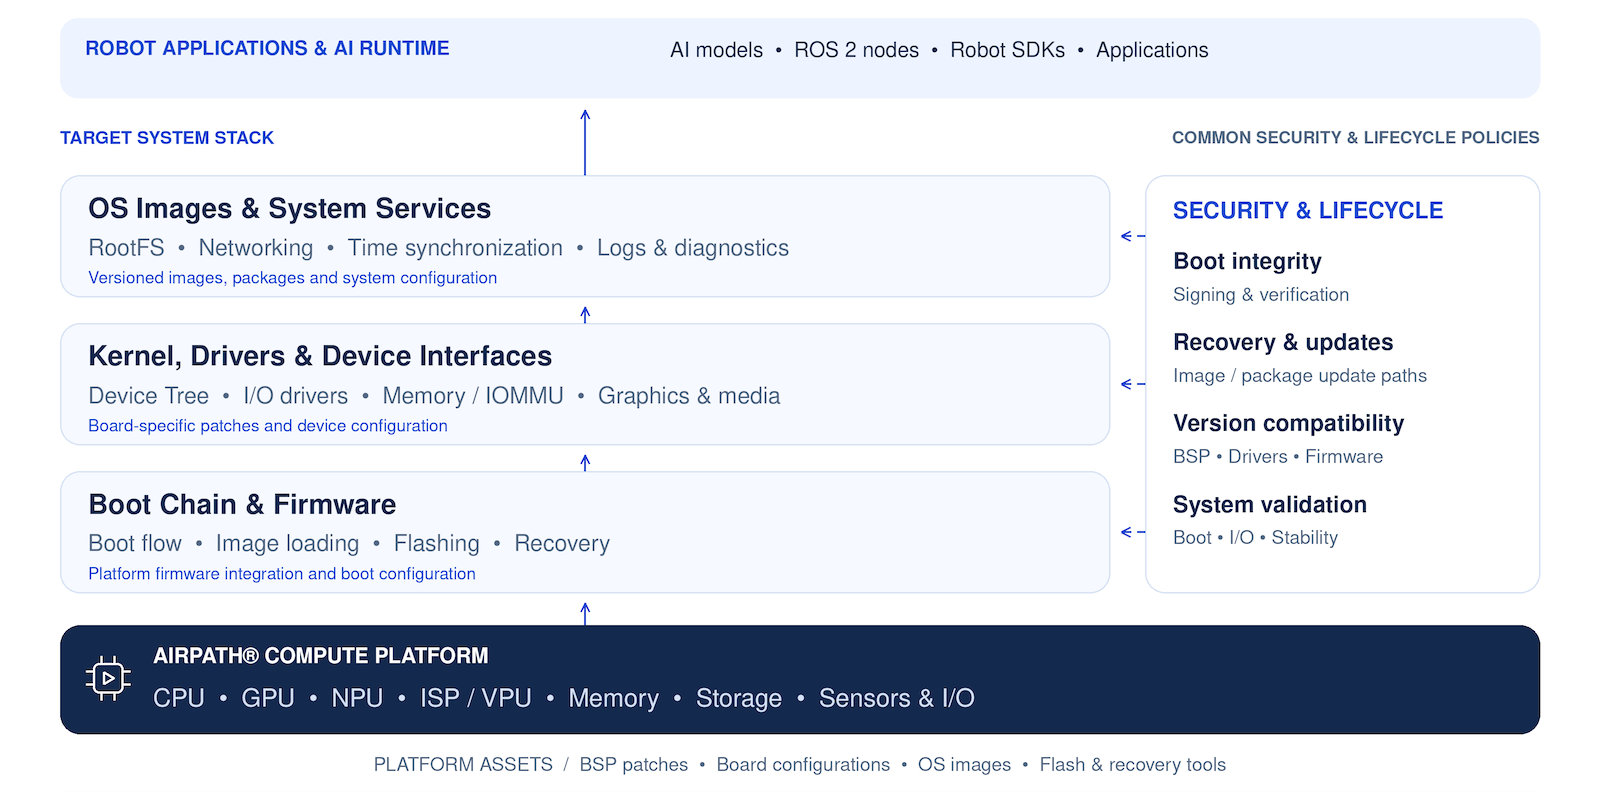
AirPath®는 컴퓨팅 하드웨어와 BSP·시스템 소프트웨어를 함께 제공해, AI 모델과 로보틱스 애플리케이션이 실행되는 타깃 환경을 구성합니다. 부트체인·커널·드라이버부터 OS 이미지와 복구·업데이트까지 연결하고, 보드별 패치와 설정을 일관된 체계로 관리합니다.

보드별 BSP 패치와 설정, 시스템 이미지, 플래싱·복구 도구, 장치 구동 및 안정성 검증 결과를 플랫폼 적용 범위에 맞춰 제공하여, 고객은 검증된 플랫폼 구성과 개발 자산을 활용해 초기 구동과 시스템 통합의 반복 작업을 줄이고, 로봇 기능 개발과 제품화에 집중할 수 있습니다

Board Enablement · System Integration · Lifecycle Support

Compute Platform & Board Enablement

로봇의 요구에 맞는 컴퓨팅 기반을 구성합니다

연산 성능·전력·주변장치 요구에 맞춰 AirPath 컴퓨팅 플랫폼을 구성합니다. 보드별 장치 설정과 인터페이스 연결을 검증하고, AI·로보틱스 소프트웨어 개발을 시작할 수 있는 초기 구동 환경을 제공합니다

Compute Configuration · Peripheral Integration · Board Bring-up

Boot, Kernel & Device Integration

부트로터에서 장치 구동까지, 시스템 계층을 통합합니다.

부트체인과 Linux 커널을 이식하고, Device Tree·I/O 드라이버·메모리 설정을 통합합니다. 보드별 패치와 소프트웨어 의존성을 관리하며 부팅·장치 인식·입출력 경로를 안정화합니다

Boot Chain · Kernel & Drivers · Device Configuration

OS Images & System Services

개발과 운영에 필요한 OS 실행환경을 최적화 합니다

RootFS와 시스템 서비스, 장치 관리, 네트워크·시간 동기화, 로그·장애 정보 수집을 구성합니다. 검증된 설정을 시스템 이미지와 패키지로 관리해, 개발 장치와 제품에 일관된 실행환경을 적용합니다

RootFS · System Services · Versioned Images

Security, Recovery & Update

제품 운영을 위한 보안·복구·업데이트 경로를 설계합니다

타깃 플랫폼의 보안 정책에 따라 부트 이미지의 서명·검증과 복구·업데이트 경로를 구성합니다. 설치·업데이트·장애 복구 시나리오와 펌웨어·드라이버·OS의 버전 호환성을 확인해 제품 운영을 지원합니다

Boot Integrity · Recovery & Update · Version Compatibility

1-2

Sensor & Memory Pipeline Engineering

센서 입력부터 AI 추론까지, 데이터 경로를 최적화합니다

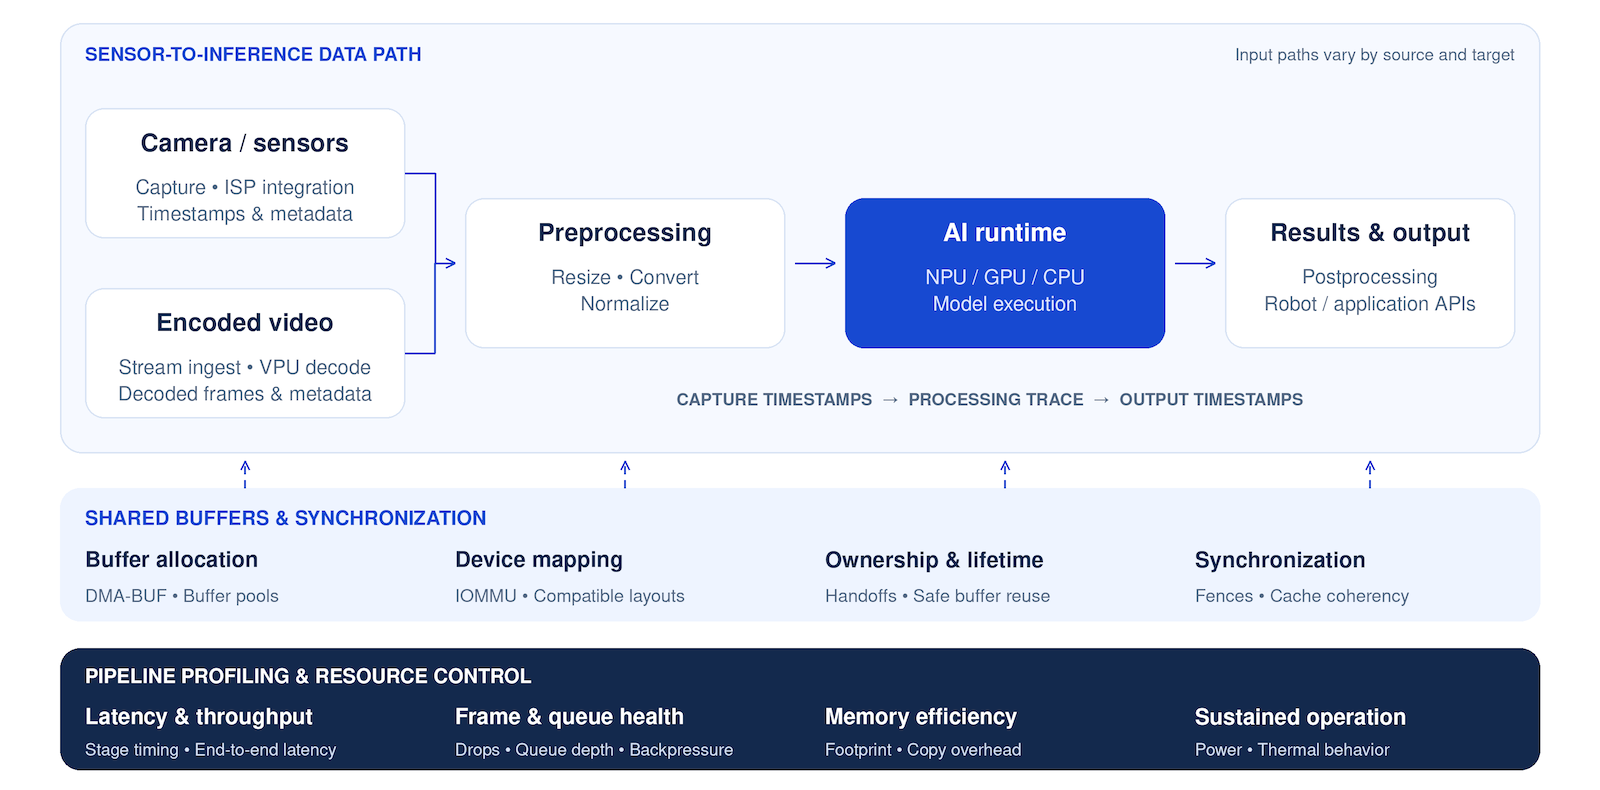
AirPath®는 카메라·센서·영상 스트림의 입력을 전처리와 AI 추론 경로에 연결합니다. 캡처·디코딩·버퍼 전달·동기화를 함께 설계하고, 데이터 복사와 큐 적체, 메모리 사용을 분석해 다중 입력 환경의 지연과 처리 부하를 최적화합니다.

공유 버퍼와 하드웨어 가속 경로를 타깃 환경에 맞게 구성하고, 입력부터 결과 출력까지의 지연·처리량·프레임 드롭을 측정해 실제 워크로드에 맞는 실행 구성을 제공합니다

Sensor Integration · Shared Memory · Pipeline Profiling

Camera & Media Integration

다양한 입력을 하나의 처리 파이프라인으로 연결합니다

V4L2·libcamera·GStreamer 기반의 입력 경로를 구성하고, 타깃 드라이버와 ISP·코덱을 연계합니다. 카메라 캡처와 압축 영상 디코딩을 전처리·추론 경로에 연결해, 입력 형식과 장치 조건에 맞는 파이프라인을 구현합니다.

Camera Capture · ISP & Codec Integration · Media Pipelines

Multi-sensor Synchronization

센서 데이터가 같은 시점의 상황을 반영하도록 정렬 합니다

카메라·센서의 타임스탬프와 수집 주기를 관리하고, 입력 간 시간 정렬과 프레임 전달을 조정합니다. 하드웨어·드라이버가 지원하는 동기화 방식에 맞춰 여러 입력을 연계하고, 시간차와 프레임 누락이 후속 처리에 미치는 영향을 확인합니다

Timestamps · Temporal Alignment · Frame Synchronization

Shared Buffers & Memory Paths

버퍼 공유와 동기화로 데이터 이동을 줄입니다

DMA-BUF 등 지원되는 공유 버퍼 경로를 적용하고, 장치별 메모리 매핑·버퍼 수명·동기화·캐시 일관성을 관리합니다. 데이터 형식과 드라이버 호환성을 확인해 불필요한 복사를 줄이고, 처리 단계 사이의 데이터 전달을 최적화합니다

DMA-BUF · Buffer Ownership · Memory Coherency

Pipeline Profiling & Resource Control

병목을 측정하고, 지속 실행 조건에 맞춰 조정합니다

단계별 지연·처리량·프레임 드롭·큐 깊이·메모리 사용을 측정해 처리 병목을 파악합니다. 입력 속도와 전처리·추론 주기, 버퍼 구성을 조정하고, 지속 실행 시의 전력·열 특성까지 함께 검토합니다

Latency & Throughput · Queue Management · Power & Thermal

1-3

AI Runtime & Accelerator Backends

모델 그래프를, 타깃 가속기의 실행 경로로 최적화합니다

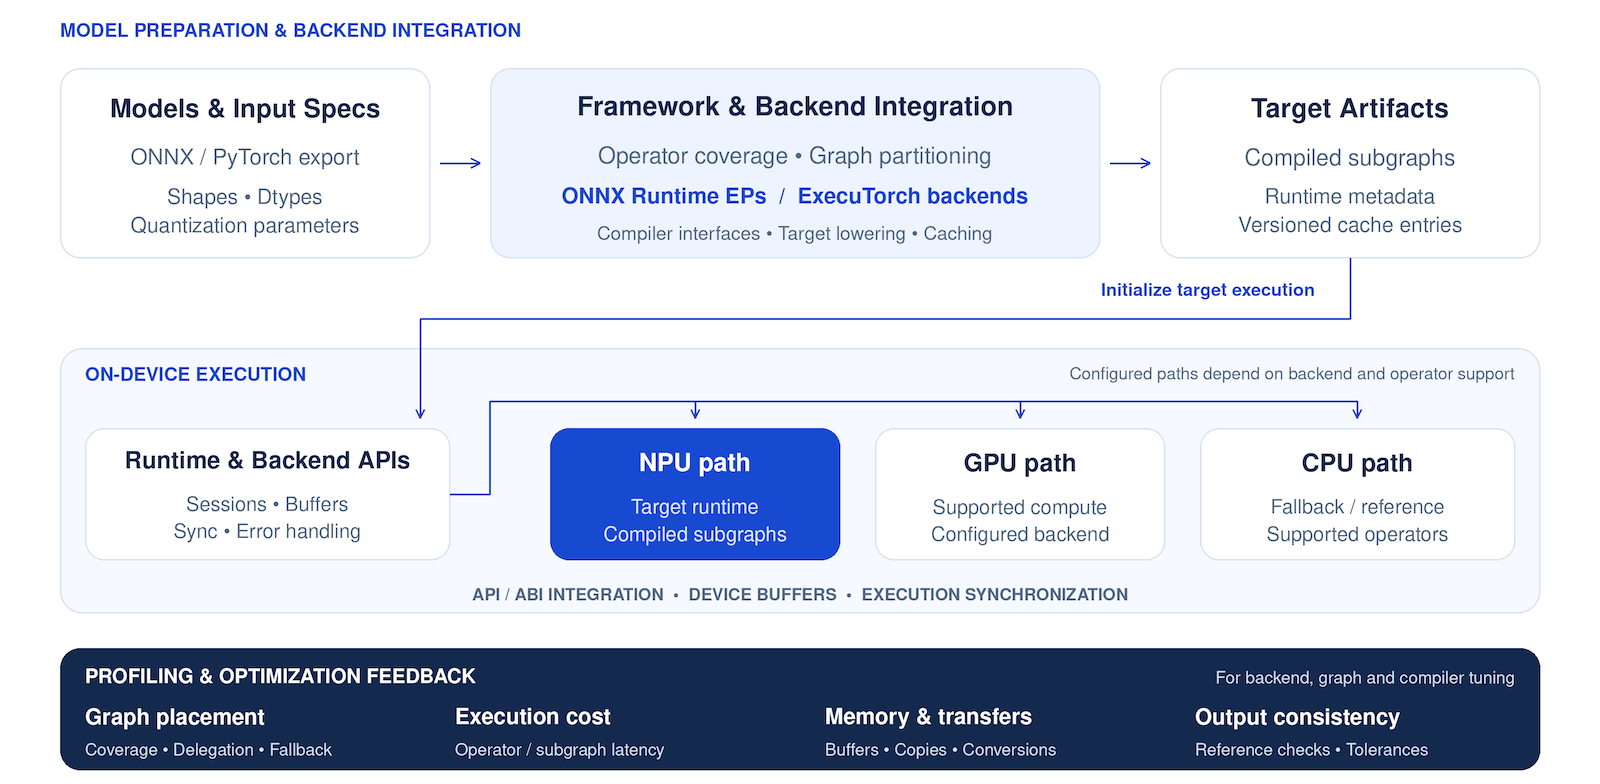
AirPath®는 AI 프레임워크와 하드웨어 가속기 사이의 런타임·백엔드 연동을 개발합니다. 연산자 지원 범위, 그래프 분할, 컴파일·캐시와 메모리 전달을 관리해 모델을 타깃 장치의 실행 경로에 연결합니다

실제 실행 프로파일을 바탕으로 NPU·GPU·CPU의 연산 배치와 데이터 전송 비용을 분석하고, 재사용 가능한 백엔드 자산과 검증된 설정으로 모델 이식과 실행 최적화를 지원합니다

Runtime Integration · Backend Engineering · Execution Profiling

Runtime APIs & Device Execution

가속기 실행을 위한 인터페이스와 자원 관리를 구현합니다

가속기의 사용자 공간 API·ABI를 프레임워크 런타임과 연동합니다. 실행 컨텍스트·버퍼·동기화·자원 해제를 관리하고, 오류 처리와 복구 경로를 구성해 반복 실행과 자원 관리의 안정성을 검증합니다

Runtime APIs · Buffer Management · Execution Synchronization

Execution Providers & Backend Adapters

프레임워크의 모델을 타깃 백엔드에 연결합니다

ONNX Runtime Execution Provider와 ExecuTorch 백엔드 등 프레임워크별 연동 코드를 구현합니다. 지원 연산자·데이터 형식·입력 형상 조건을 정의하고, 모델 전체 또는 일부 그래프를 지원 가능한 타깃 백엔드에 연결합니다

Execution Providers · Backend Adapters · Operator Coverage

Graph Partitioning & Compiler Integration

지원 범위에 맞춰 그래프를 분할하고 컴파일 경로를 구성합니다

연산자 지원 범위에 따라 모델 그래프를 분할하고, 타깃 컴파일러와 TVM 등의 연계 경로를 구성합니다. 연산 변환·양자화 설정·입력 형상 제약을 반영하며, 컴파일 산출물과 캐시의 버전 호환성을 관리합니다

Graph Partitioning · Compiler Integration · Artifact Caching

Profiling, Fallback & Performance Tuning

실행 경로를 추적하고, 병목을 개선합니다

백엔드별 연산 배치와 fallback 경로를 추적하고, 연산·데이터 전송·형식 변환에 드는 비용을 분석합니다. 지원되는 프로파일 정보를 활용해 실행 설정과 컴파일 구성을 조정하며, 기준 출력과의 일치도를 함께 확인합니다

Execution Traces · Fallback Analysis · Performance Tuning

1-4

Robotics SDK, Validation & Productization

개발부터 검증·릴리스까지, 재현 가능한 SDK 체계로

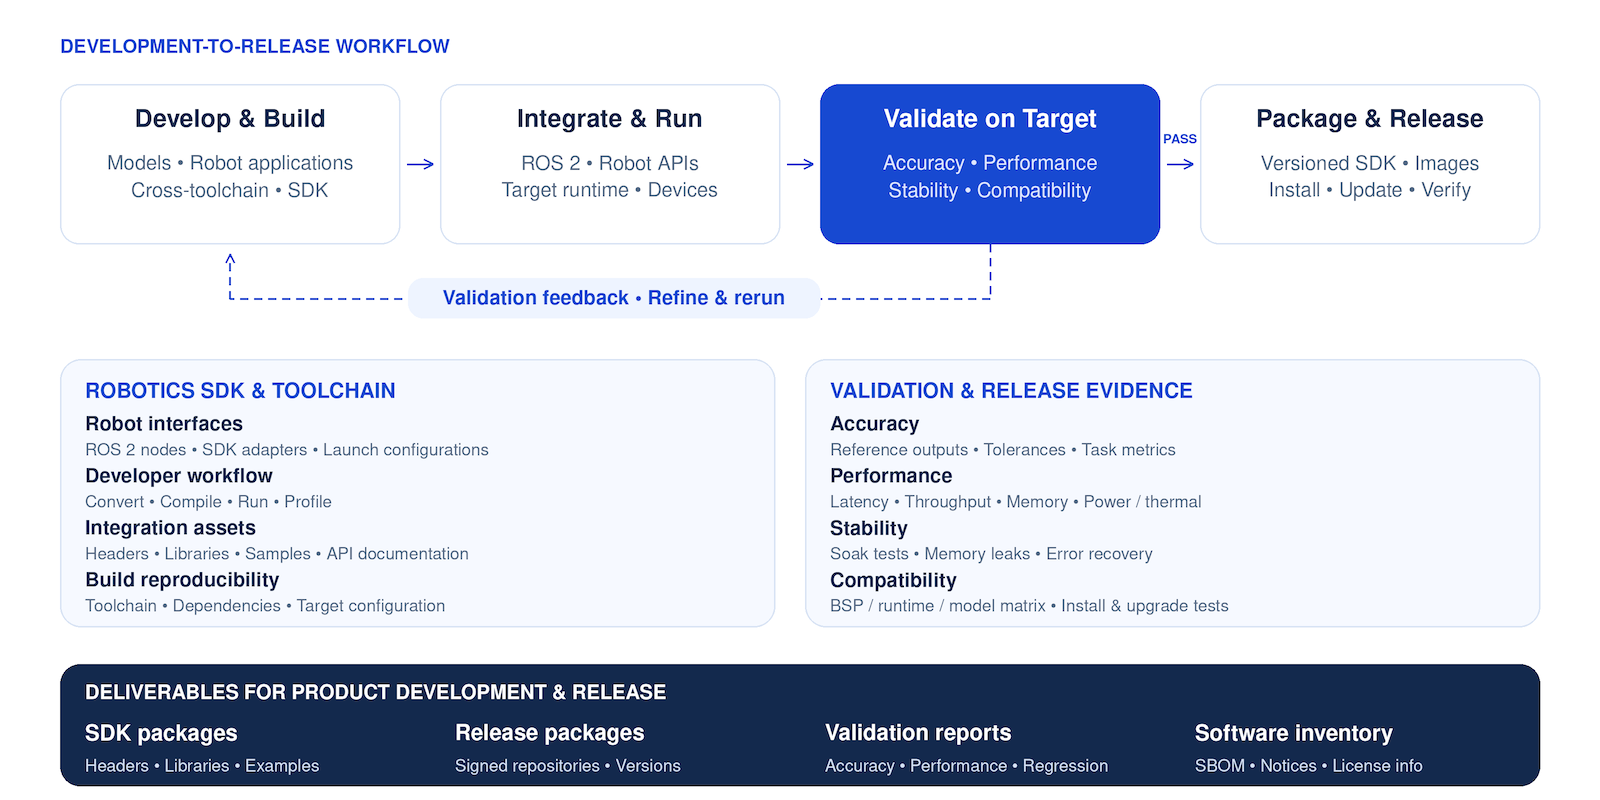
AirPath®는 로봇 인터페이스, 모델 변환·컴파일·실행 도구, 참조 워크로드와 검증 체계를 SDK로 제공합니다. 코드와 모델이 타깃 장치에서 동작하는 과정을 반복 가능한 빌드·실행·검증 절차로 구성합니다

BSP·Runtime·모델·SDK의 버전 호환성과 정확도·성능·안정성을 검토하고, 검증된 구성을 패키지와 시스템 이미지로 릴리스해 고객의 제품 개발과 업데이트를 지원합니다

Robotics SDK · Target Validation · Release Engineering

Robot Interfaces & Reference Workflows

모델과 애플리케이션을 로봇 시스템에 연결합니다

ROS 2 노드와 로봇 SDK 어댑터, 센서·추론 참조 파이프라인을 제공합니다. 입출력 인터페이스와 실행 구성·샘플 코드를 함께 구성해, 고객의 모델과 애플리케이션을 기존 로봇 시스템에 연결하는 개발을 지원합니다

ROS 2 Integration · Robot SDK Adapters · Reference Pipelines

Developer Toolchain & Automation

변환·빌드·실행을 반복 가능한 개발 절차로 만듭니다

모델 변환·컴파일·실행·프로파일링을 CLI와 빌드 도구로 연결하고, 입출력·로그·오류 코드를 일관되게 관리합니다. 크로스 툴체인·의존성·타깃 설정을 버전 관리해 개발자 환경과 자동 검증 환경에서 같은 절차를 재현합니다

Developer CLI · Cross Toolchains · Workflow Automation

Accuracy, Performance & Stability Validation

타깃 환경에서 실행 품질을 검증합니다

기준 출력과 타깃 출력을 허용오차·태스크 지표로 비교하고, 지연·처리량·메모리·전력·열 특성을 검증합니다. 장시간 실행·메모리 누수·오류 복구·회귀 테스트를 통해 소프트웨어 변경 전후의 실행 품질을 확인합니다

Reference Validation · Sustained Performance · Regression Testing

SDK Packaging & Release Management

검증된 개발 자산을 버전별 SDK와 릴리스로 제공합니다.

헤더·라이브러리·예제·문서를 버전별 SDK와 패키지 저장소로 제공합니다. 패키지 서명·의존성·호환성 정보와 SBOM·라이선스 정보를 관리하고, 설치·업그레이드 검증 결과를 릴리스에 연결합니다.

SDK Packages · Compatibility Matrix · Release Management

AI Compute · BSP & System Software · Optimized AI Runtime

LET’S BUILD WHAT’S NEXT

엣지 AI미션을 설계하고 이식하며, 재학습 합니다
인티그리트와 함께 시작하세요

SynaAI® Stack 은 온디바이스 환경에서 최적화된 Vision-Language-Action(VLA) 기반의 실시간 추론과 해석, 의사결정, 행동 실행을 모두 로컬 디바이스에서 처리하는 초경량 멀티모달 AI 스택입니다., 신속한 서비스 개발과 실행 환경 검증, 데이터 기반 재학습 환경을 제공하며, Qualcomm® 및 NVIDIA® 기반 SoC에서 경량화된 멀티모달 AI 런타임을 손쉽게 시작할 수 있습니다

AI Compute · BSP & System Software · Optimized AI Runtime

Integrit On device AI Platform Thum01

On-Device AI 를 위한 인티그리트 AI Stack

인티그리트는 로봇과 AI 에이전트의 실시간 AI를 위해, 자체 개발한 온디바이스 프레임워크 SynaAI와 통합 AI BPS 플랫폼 AirPath를 통해 끊김 없이 반응하고, 클라우드 없이 판단하며, 극한의 환경에서도 자율적으로 작동할 수 있는 온디바이스 AI 구조는 인티그리트만의 핵심 경쟁력입니다
20260918_170456

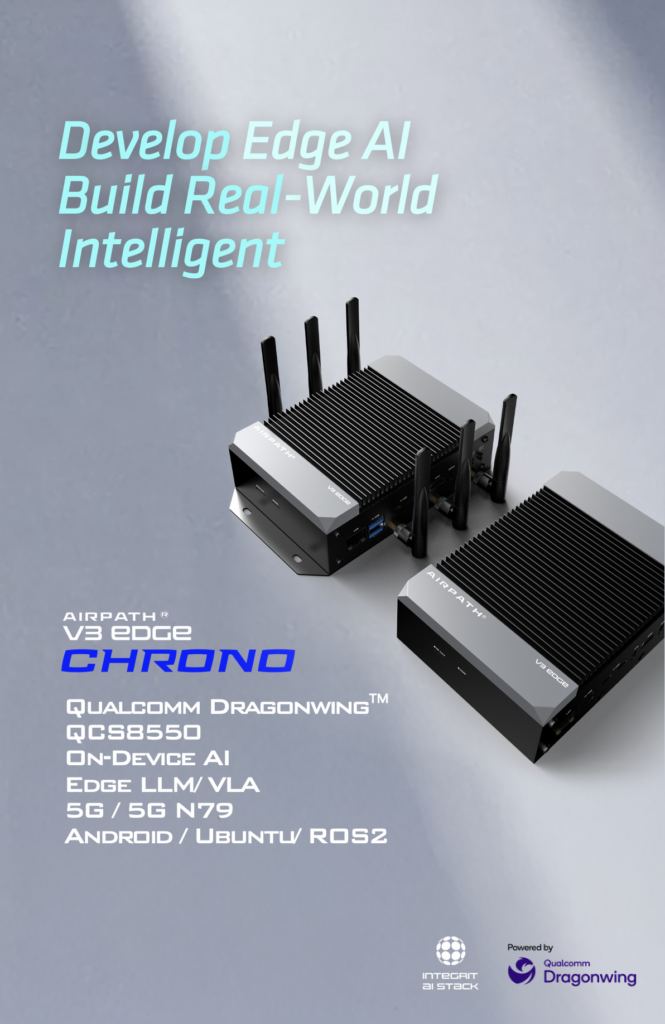
Develop Edge AI, Build Real-World Intelligence, AirPath® V3 Chrono

AirPath® V3 Chrono 플랫폼은 Qualcomm® Dragonwing QCS8550 8세대 Gen2 기반의 초고성능 SoC 를 탑재한 최신 온 디바이스 AI 플랫폼으로 AI 로봇과 모빌리티 디바이스를 위한 초경량 LLM, VLM, 멀티모달 프레임워크를 내장하고, AI 추론, 비전 인식, 자연어 대화까지 엣지단에서 제공 합니다
시냅트리 타이틀 썸네일 01

SynapTree™, VLA-Powered Autonomous Intelligence

SynapTree는 온디바이스 기반의 VLA 구조를 통해 공간 추론과 경로 계획, 데이터셋 생성, 자율주행까지 전 과정을 로컬에서 자율적으로 수행하며, 실제 서비스 현장에 최적화된 자율주행을 제공합니다.
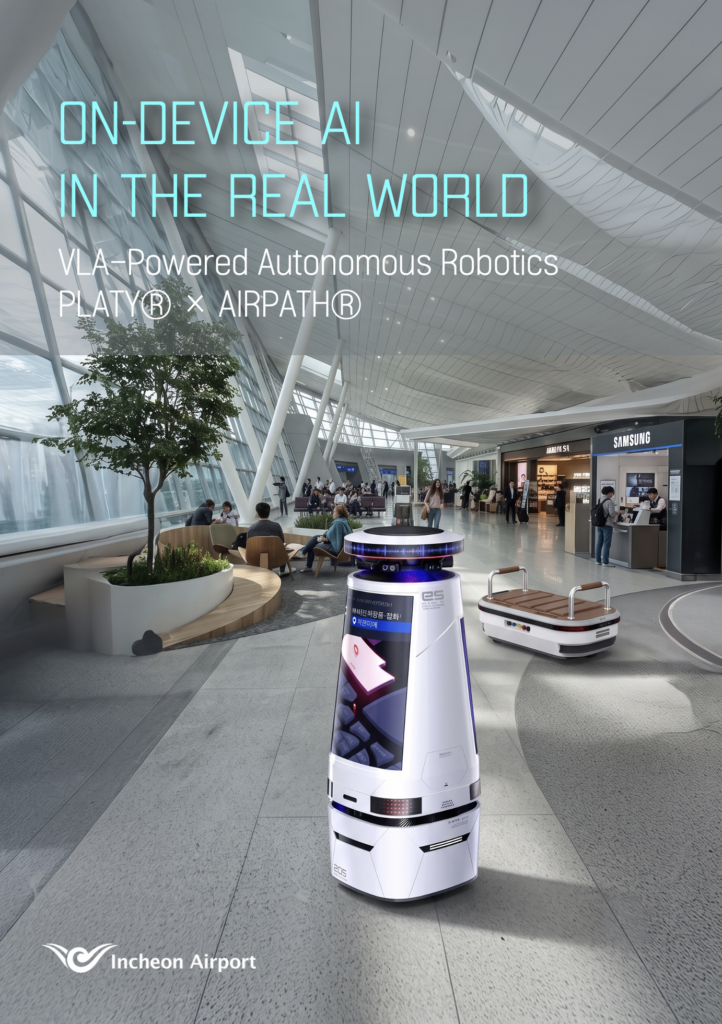
플라잉렛 홈피 배너

Ready to board ?, FLYINGLET™ Boosting Robots

플라잉렛은 다양한 운영체계과 기능을 가진 멀티 로봇의 실시간 제어와 관제 서비스를 빠르게 구축하여, 신뢰할 수 있는 안전한 로봇 시스템 구현을 가능하게 합니다. 로봇에 탑재되는 에이전트와 데이터 클라우드, 높은 호환성을 제공하는 웹 인터페이스로 구성된 플라잉렛은, 정교하고 체계적인 로봇 데이터 사이언스로 로봇과 로봇 시스템을 업그레이드 합니다
SKTELECOM×INTEGRIT 카드 배너

이기종 로봇 데이터를 하나의 공통 자산으로, SKT와 인티그리트, ‘이기종 로봇 연동위한 데이터 규격화’ MOU

인티그리트와 SK텔레콤은 '개방형 로봇을 위한 데이터 플랫폼' 개발을 위한 업무협약(MOU)을 체결했습니다. 로봇 간 연결성을 강화해 데이터를 서로 공유하고 처리할 수 있는 표준화된 플랫폼을 구축하며, 이기종 로봇을 연동하고 학습정보와 데이터를 교환할 수 있는 규격화를 추진합니다.