SynaAI®
On-device AI & Robot Behavior Platform
온디바이스 AI 런타임에서,
로봇의 행동 생성과 상황추론까지
AI 모델의 엣지 실행과 로봇 행동 개발을 연결하고,
예측형 피지컬 AI로 확장합니다
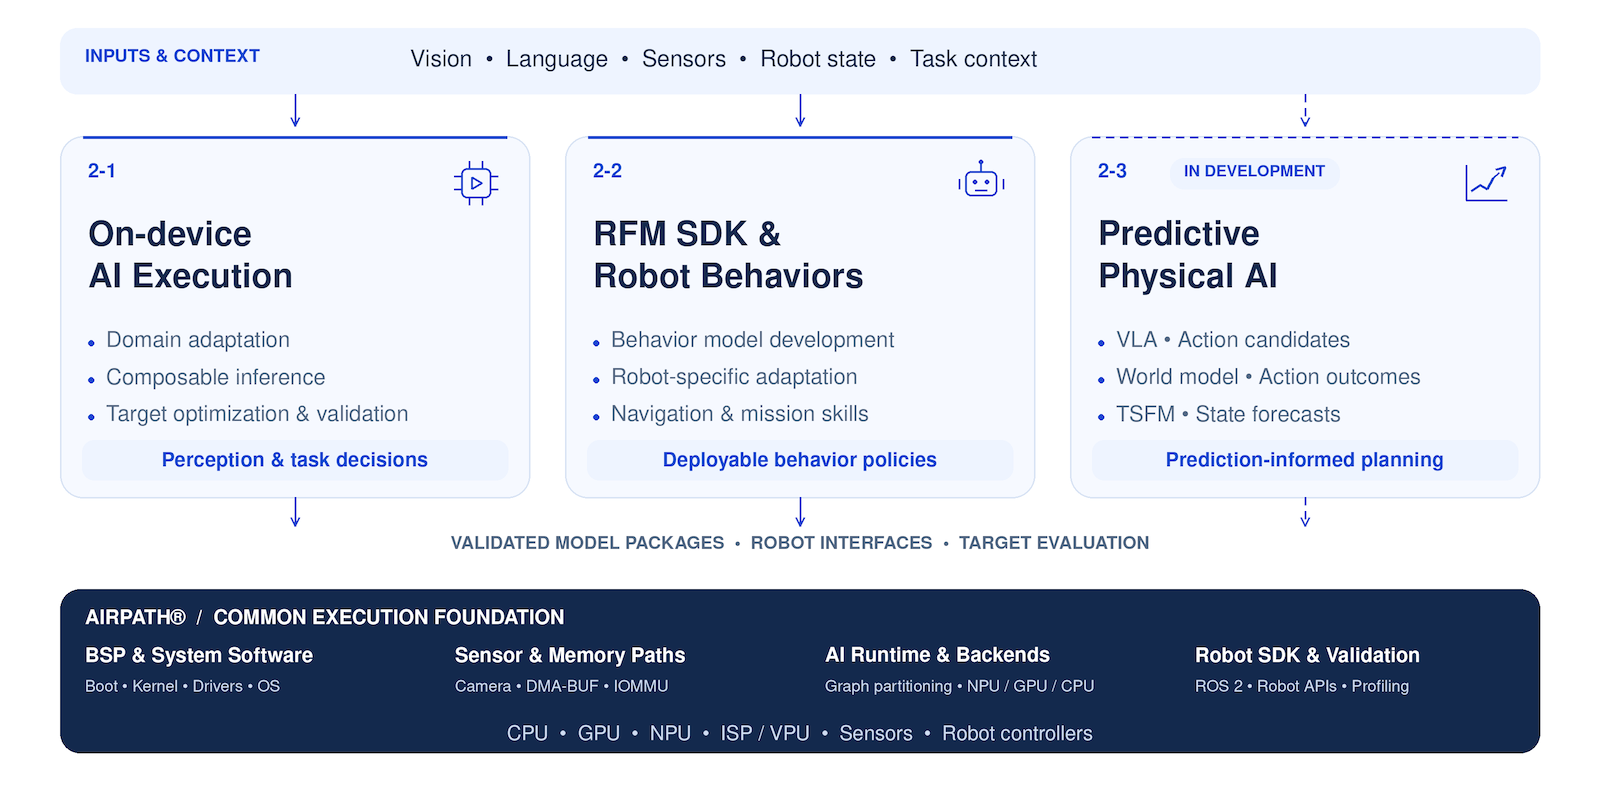
SynaAI®는 현장에 맞춘 AI 모델의 온디바이스 실행과 자체 RFM SDK 기반의 로봇 행동 개발을 지원합니다. 학습·검증된 모델을 AirPath® BSP·AI Runtime에 이식하고, 로봇별 인터페이스와 연동해 새로운 기능과 미션을 빠르게 개발하고 현장에 이식, 배포 합니다
인티그리트는 독자 모델 VLA과 World Model·TSFM을 통합하는 예측형 피지컬 AI 연구를 통해, 로봇의 행동 결과와 미래 상태를 로봇의 인지 추론에 반영하는 기술로 확장하고 있습니다.
2-1
ON-DEVICE AI EXECUTION
현장에 데이터를 통한 엣지 AI 모델 개발과, 로봇 이식과 최적화
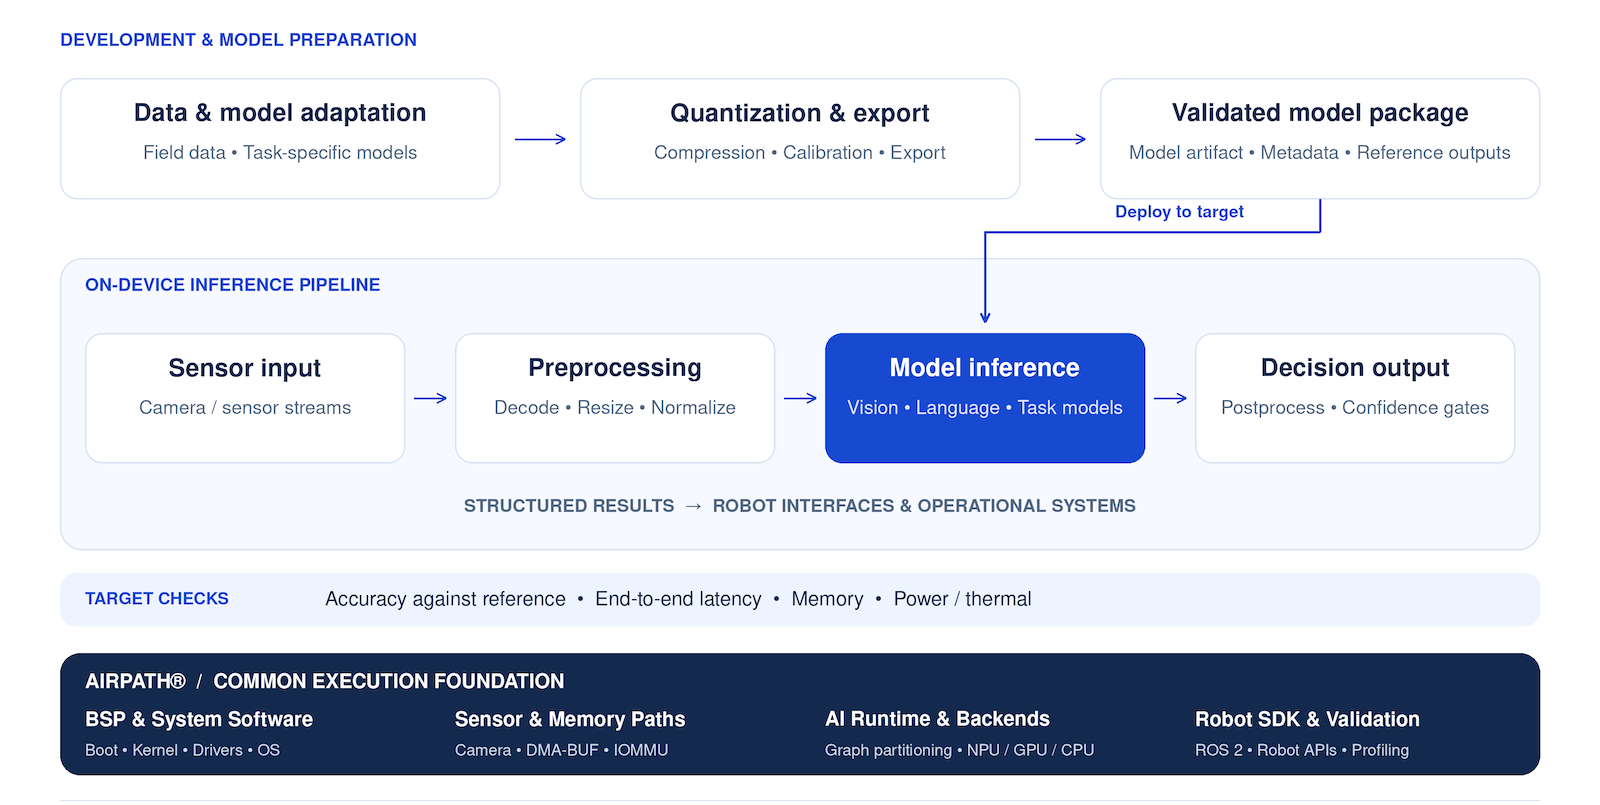
현장 데이터에 맞춰 AI 모델을 적응시키고, 전처리·추론·후처리와 판단 로직을 하나의 실행 파이프라인으로 구성합니다.
로봇의 컴퓨팅 환경, 자원에 이식을 위한 모델 경량화·양자화와 타깃 실행환경 최적화를 수행하고, 이식 전후의 출력 정확도와 전체 처리 지연, 메모리 사용량을 검증합니다. 검증된 결과는 로봇 인터페이스와 현장 운영 시스템에 연결합니다.
다양한 로봇에서 AI를 실행하고, 현장 경험을 다시 모델의 개선과 배포로 이기종 로봇 데이터에 기반하는 재학습, 엣지 모델 업데이트를 통한 현장의 AI 고도화 루프를 완성합니다
Model Adaptation · Composable Inference · Target Validation
Extending Spot with On-Device Autonomous & Inspection AI
기존 스팟 로봇에 온디바이스 AI 모델이 최적화된 에어패스 페이로드 시스템과 시나 AI 플랫폼은 스팟의 제한된 기능과 성능을 확장합니다. 방대한 면적의 자율주행과 동시에 시설 인식·상태 추론 AI를 수행하며 안전관리 미션을 효과적으로 수행하고 있습니다. 에어패스에 내장된 5G Private 모듈을 통해 실시간 미션과 추론결과를 운영 시스템에 제공합니다
SynaAI®가 제공하는 4족보행 로봇과 휴머노이드 로봇의 초경량 LLM 과 VLA 자율주행 플랫폼
AirPath V4 McQueen 플랫폼은 초저지연·저전력·고성능의 AI 추론을 온디바이스에서 직접 실행하며, LLM, 비전-언어-동작 통합 모델(VLA), 로봇 파운데이션 모델(RFM)을 지원합니다
Go to AirPath® V4 McQueen
From Situational Understanding to Robot Behaviors
시각·언어·로봇 상태를 행동모델에 입력하고, 판단 결과를 로봇별 주행·제어 인터페이스에 연결합니다. 자체 RFM SDK의 모델 적응·이식 체계와 AirPath의 AI Runtime을 활용해, 온디바이스 실행과 상태 피드백 기반의 행동 판단을 지원합니다
Reuse Learned Behaviors. Build New Robot Missions
자체 RFM SDK로 행동모델의 적응과 로봇별 관측·행동 인터페이스 연동을 지원합니다. 사전학습된 모델과 스킬을 재사용해 추가 학습 부담을 줄이고, 기존 로봇의 자율주행과 업무 시나리오를 확장합니다
Go to SynaAI®
Domain Data & Model Adaptation
현장의 데이터 조건을 반영하는 모델 적응
현장별 촬영 조건과 업무 기준에 맞춰 학습 데이터를 구성하고 모델을 적응시킵니다. 희소한 이상 표본은 통제된 합성 데이터와 선별 과정으로 보완하고, 촬영 환경별 평가를 통해 적용 범위를 검증합니다.
Task Data · Controlled Augmentation · Domain Evaluation
Composable Inference Pipelines
여러 모델을, 하나의 업무 흐름으로 구성합니다
영상·언어·센서 입력의 전처리와 컨텍스트 구성을 모델 실행에 연결합니다. 검출·분류·이상 탐지·언어 추론·행동계획을 업무에 맞게 조합하고, 조건별 분기와 후처리를 통해 필요한 판단 결과를 생성합니다.
Multimodal Inputs · Pipeline Composition · Conditional Execution
On-device Optimization & Validation
디바이스 자원에 최적화, 이식 후 결과까지 검증합니다
모델 경량화·양자화와 타깃별 실행 구성을 통해 연산·메모리 요구를 조정합니다. 원본 모델과 장치 실행 결과를 동일한 평가 데이터로 비교하고, 정확도·지연·모델 크기를 함께 검토해 배포 구성을 확정합니다
Quantization · Target Profiling · Output Validation
Decision Logic & Robot Interfaces
모델 출력을, 로봇과 현장이 사용할 수 있는 결과로
입력 품질과 판정 확신도, 업무 규칙을 적용해 모델의 출력을 상태·미션·행동 인터페이스에 연결합니다. 불확실한 결과는 확인 필요 상태로 구분하고, 설비·위치·미션 정보를 결합해 로봇과 운영 시스템에 전달합니다
Quality Gates · Robot Adapters · Structured Results
2-2
RFM SDK & ROBOT BEHAVIORS
로봇의 행동모델을 개발하고, 휴머노이드의 미션을 확장합니다
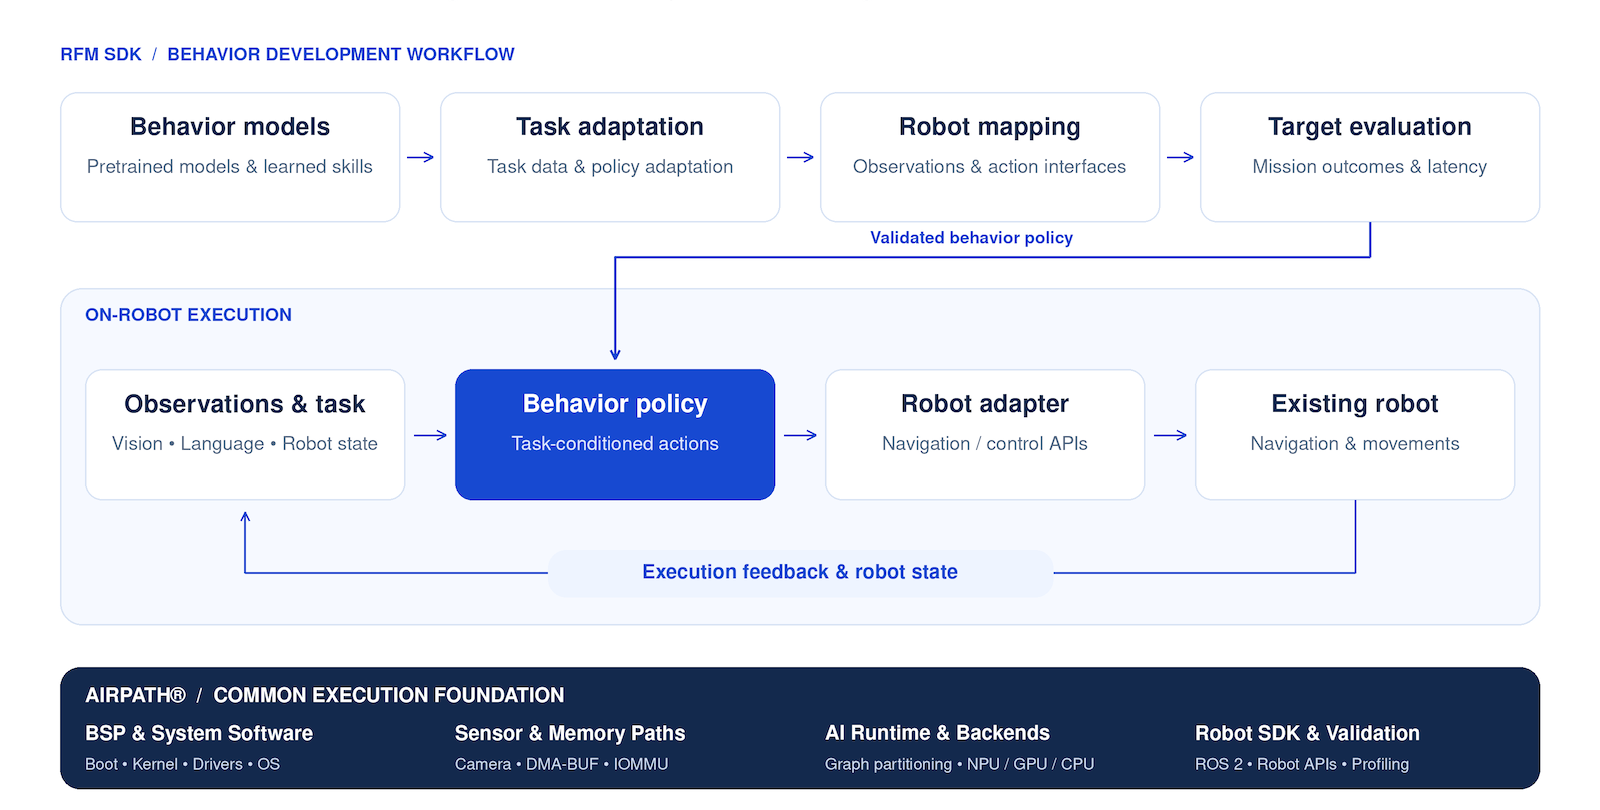
SynaAI®의 자체 RFM SDK는 로봇 행동모델의 개발·적응과 기존 휴머노이드의 자율주행·미션 확장을 지원합니다. 사전학습된 모델과 행동 스킬을 활용해, 새로운 업무를 구현하는 데 필요한 추가 학습과 개발 부담을 줄입니다.
시각·언어·로봇 상태를 행동정책에 연결하고, 로봇별 관측 입력과 행동 출력을 이동·제어 인터페이스에 맞춰 연동합니다. 타깃 로봇의 실행 결과를 평가하며 현장에 필요한 기능을 구현합니다.
Behavior Models · Robot Adaptation · Mission Development
상황을 이해하며 이동하는 휴머노이드 자율주행
AirPath V4 McQueen 초소형 초저전력 컴퓨팅 플랫폼과 엣지 AI런타임, SynaA®의 효과적인 통합으로, 주변 환경과 작업 지시를 해석하고, 인식 결과를 이동 목표와 행동 선택에 연결합니다. 기존 휴머노이드의 주행 기능에 상황에 맞는 판단과 미션 수행 능력을 확장합니다
SynaAI® 이 제공하는 행동모델과 로봇 인터페이스를 연결해, 자율주행 기능을 확장합니다
시각·언어·로봇 상태를 행동모델에 입력하고, 판단 결과를 로봇별 주행·제어 인터페이스에 연결합니다. 자체 RFM SDK의 모델 적응·이식 체계와 온디바이스 실행과 상태 피드백 기반의 행동 판단을 지원합니다.
Watch the Humanoid Navigation Demo →
From Context to Action Tokens. From Tokens to Robot Movements
SynaAI®의 VLA 기반 행동모델이 관측 정보와 지시를 해석해 행동 토큰을 생성하는 과정을 시연합니다. 생성된 행동 표현을 로봇 인터페이스에 연결해, 모델의 판단이 실제 움직임과 작업 수행으로 이어집니다
Reuse Learned Behaviors. Map Actions to Your Robot
자체 RFM SDK는 사전학습된 행동모델의 적응과 관측·행동 인터페이스 연동을 지원합니다. 행동 토큰을 로봇별 어댑터를 통해 실행 명령으로 매핑하고, 타깃 로봇에서 결과를 검증해 새로운 미션의 추가 학습과 통합 부담을 줄입니다
Watch the RFM Demo →
2-3
PREDICTIVE PHYSICAL AI RESEARCH & DEVELOPMENT
행동의 결과와 상태 변화를 예측하는 피지컬 AI로 확장 합니다
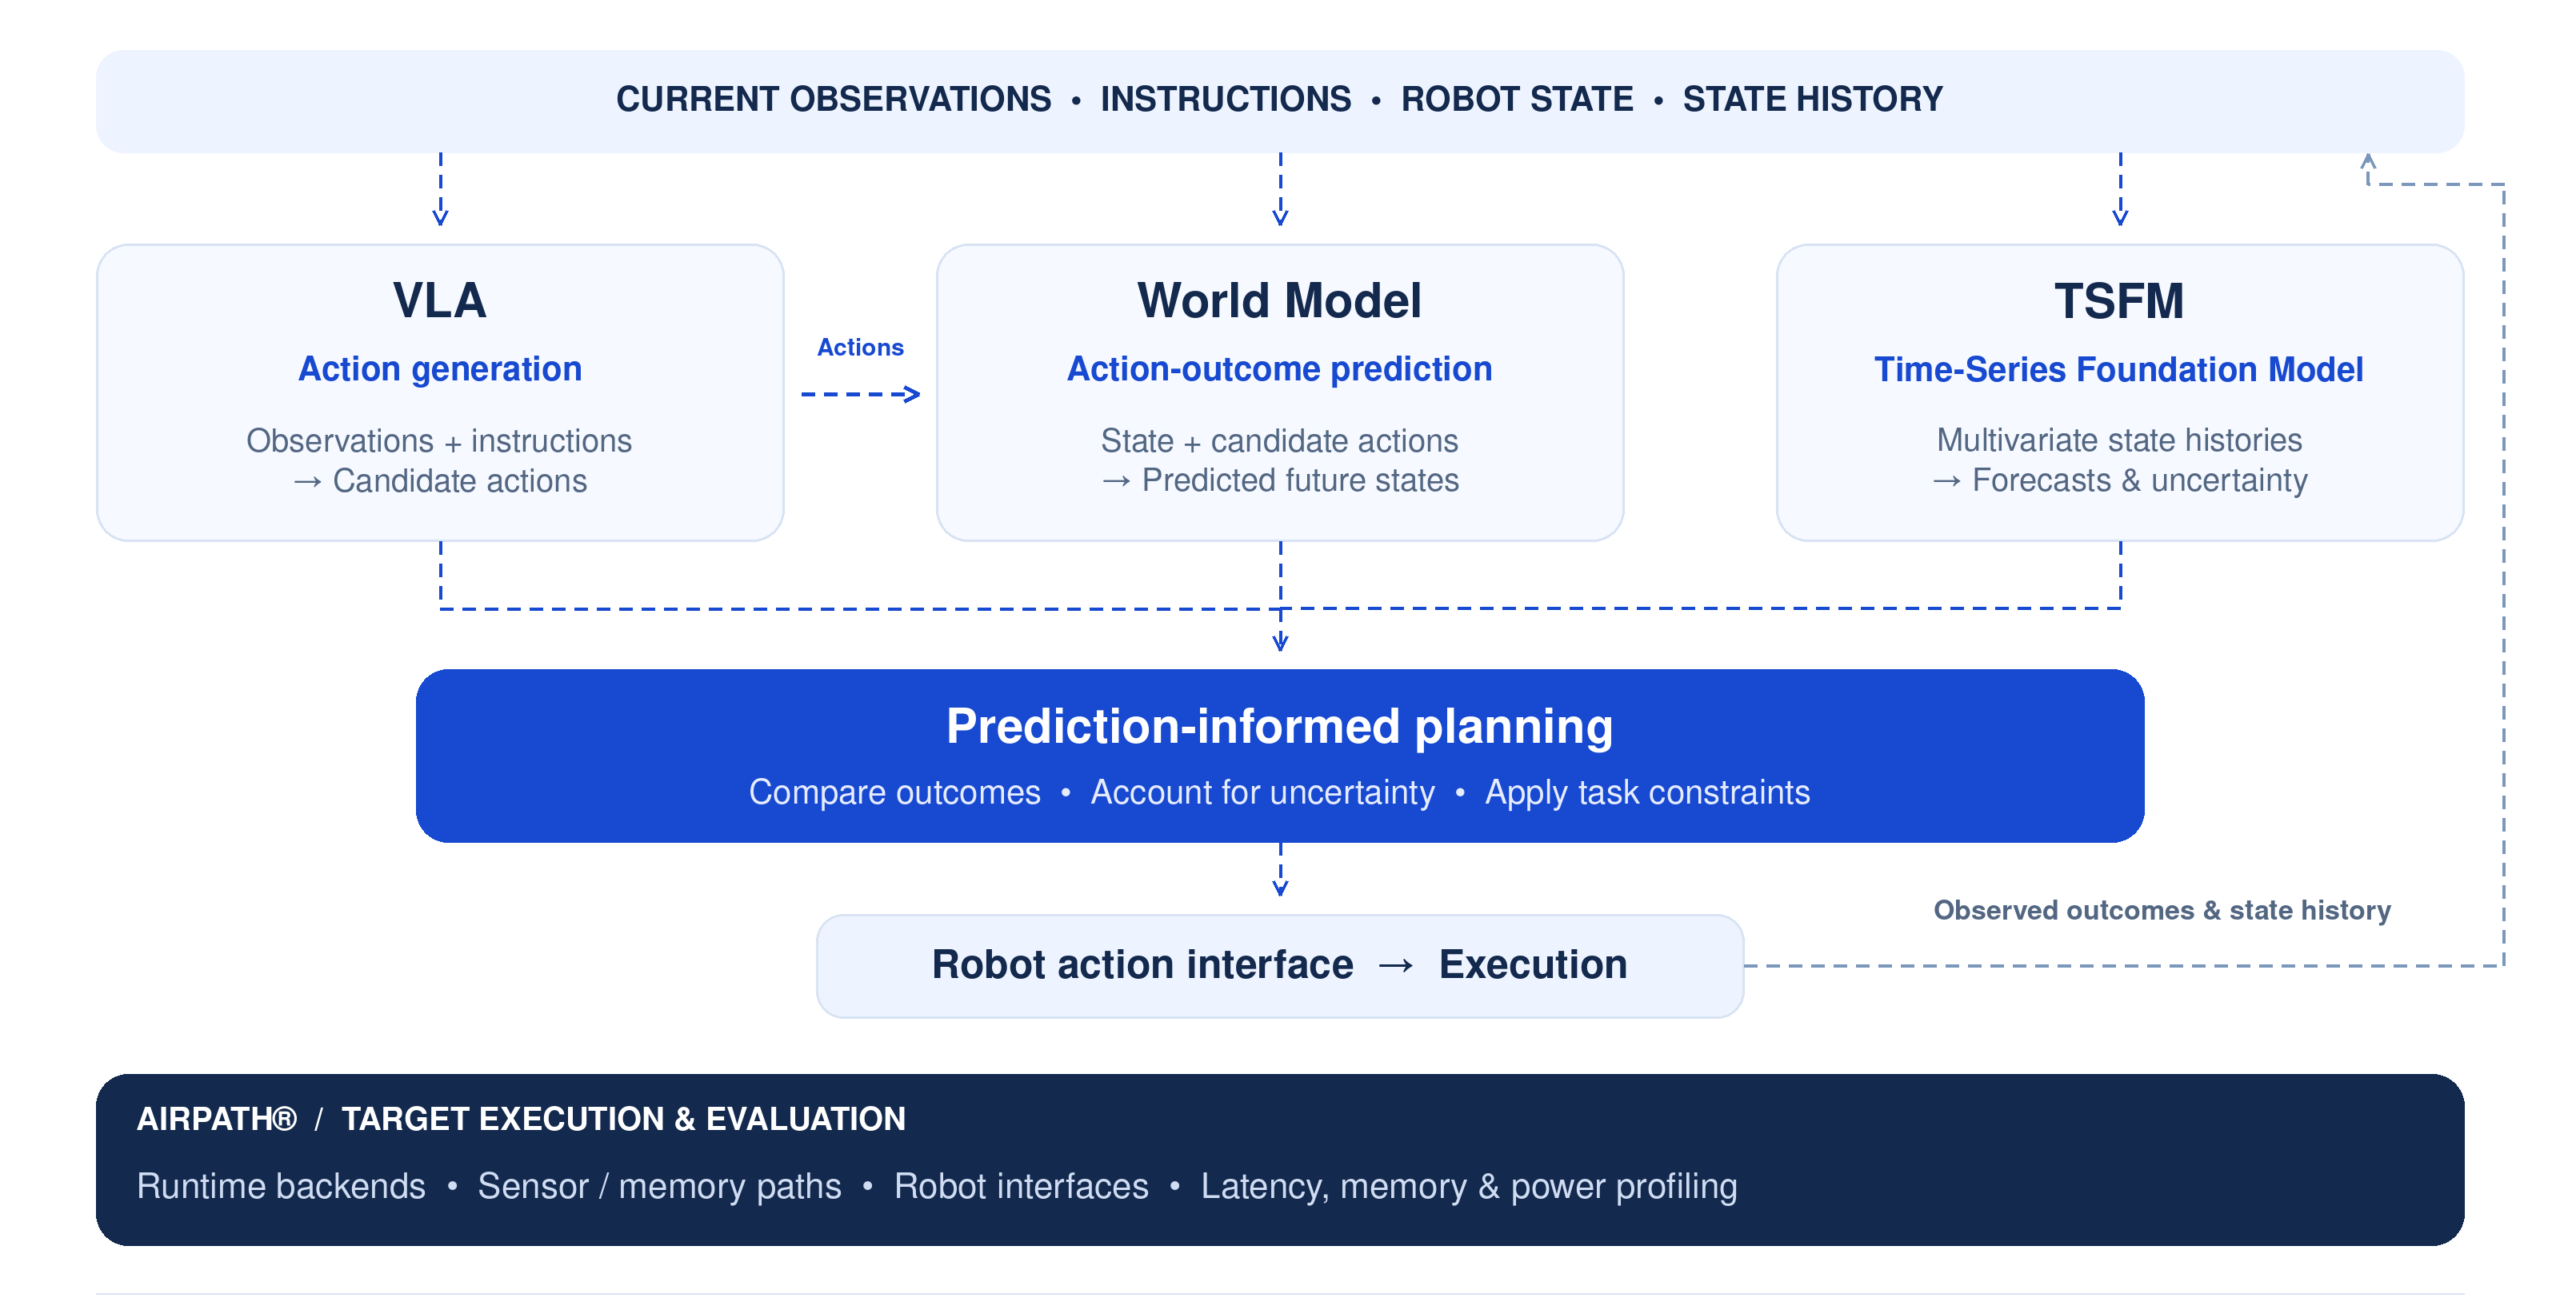
인티그리트는 VLA의 행동 생성, World Model의 행동 결과 예측, TSFM의 시계열 상태 예측을 연계하는 피지컬 AI 아키텍처를 확장하고 있습니다.
현재 관측과 명령, 로봇·설비의 상태 이력을 활용하여 후보 행동의 결과와 상태 변화를 예측하고, 이를 행동 선택과 재계획에 반영하는 기술을 연구합니다.
Action-conditioned Prediction · Time-series Forecasting · Predictive Planning
CONNECTED PHYSICAL AI PLATFORMS
Accelerate Physical AI. From Execution to Continuous Evolution
실행에서 고도화 루프까지, 피지컬 AI 구축을 앞당깁니다
AirPath의 실행 기반, SynaAI의 지능, FlyingLet Synapse의 오케스트레이션을 하나로 연결합니다.
AirPath®의 BSP·AI Runtime에서 SynaAI® 모델을 실행하고, FlyingLet® Synapse로 이기종 로봇의 미션·현장 데이터·모델 배포를 통합 관리합니다.
공통 인터페이스와 검증된 실행환경으로 반복적인 연동·이식 작업을 줄이고, 현장 적용부터 데이터 수집, 모델 재학습·검증·업데이트까지 연결합니다.
01
AirPath®
Edge AI Compute, BSP & Runtime Platform
엣지 AI 컴퓨팅을 위한 최적의 BSP 플랫폼
부트·커널·드라이버와 가속기 런타임을 통합해, AI 모델과 로보틱스 소프트웨어가 타깃 하드웨어에서 실행되는 기반을 제공합니다.
03
FlyingLet® Synapse
Mission, Data & Model Orchestration
실시간 현장 데이터를 통한 모델 개발, 지속적인 고도화로
로봇 미션과 현장 데이터, 모델 운영을 연결해 여러 로봇의 실행과 AI 고도화를 관리합니다