FlyingLet® Synapse
Mission, Data & Model Orchestration
현장 데이터에서 AI 고도화와 재배포까지
피지컬 AI 운영 · 고도화 플랫폼
FlyingLet® Synapse는 이기종 로봇의 미션과 온디바이스 AI, 현장 데이터와 모델 운영을 하나의 체계로 통합합니다. 첨단 산업현장의 이기종 다중 로봇의 온디바이스 AI모델에서, 초정밀 공정을 수행하는 휴머노이드 로봇의 미션 통합까지, 현장 실행과 운영 안정화, 지속적인 AI 고도화를 효과적으로 지원합니다.
다중 로봇으로부터 실시간 데이터를 적재하고, 로봇 AI의 성능 개선과 미션 확장에 활용하는 재학습과 배포·업데이트와 현장 성능 검증을 제공하는 Physical AI Loop를 구축합니다
Mission Orchestration · Connected Edge Execution · Data & Model Operations
THE PHYSICAL AI LOOP
현장의 경험을 데이터로, 검증된 AI를 다시 로봇으로
FlyingLet® Synapse는 작업 목표와 로봇의 기능, 실행 조건을 연결해 미션을 구성합니다. 현장에서 발생하는 영상·센서·로봇 상태와 행동 결과를 작업 맥락과 함께 수집·구조화해, 운영 분석과 AI 개선에 활용할 수 있는 데이터로 축적합니다
F축적된 데이터를 모델 평가와 재학습·최적화에 활용하고, 타깃 로봇의 실행환경에서 검증한 모델을 배포·업데이트하는 흐름으로 연결합니다. 미션과 데이터, 모델 버전과 적용 결과를 함께 관리해 현장의 경험이 다음 작업과 AI 고도화에 반영되도록 합니다
AirPath®의 BSP·AI Runtime과 SynaAI®의 인지·행동모델을 연계하여, 로봇의 실행에서 데이터 기반 개선과 재배포까지 이어지는 피지컬 AI 루프를 구축합니다
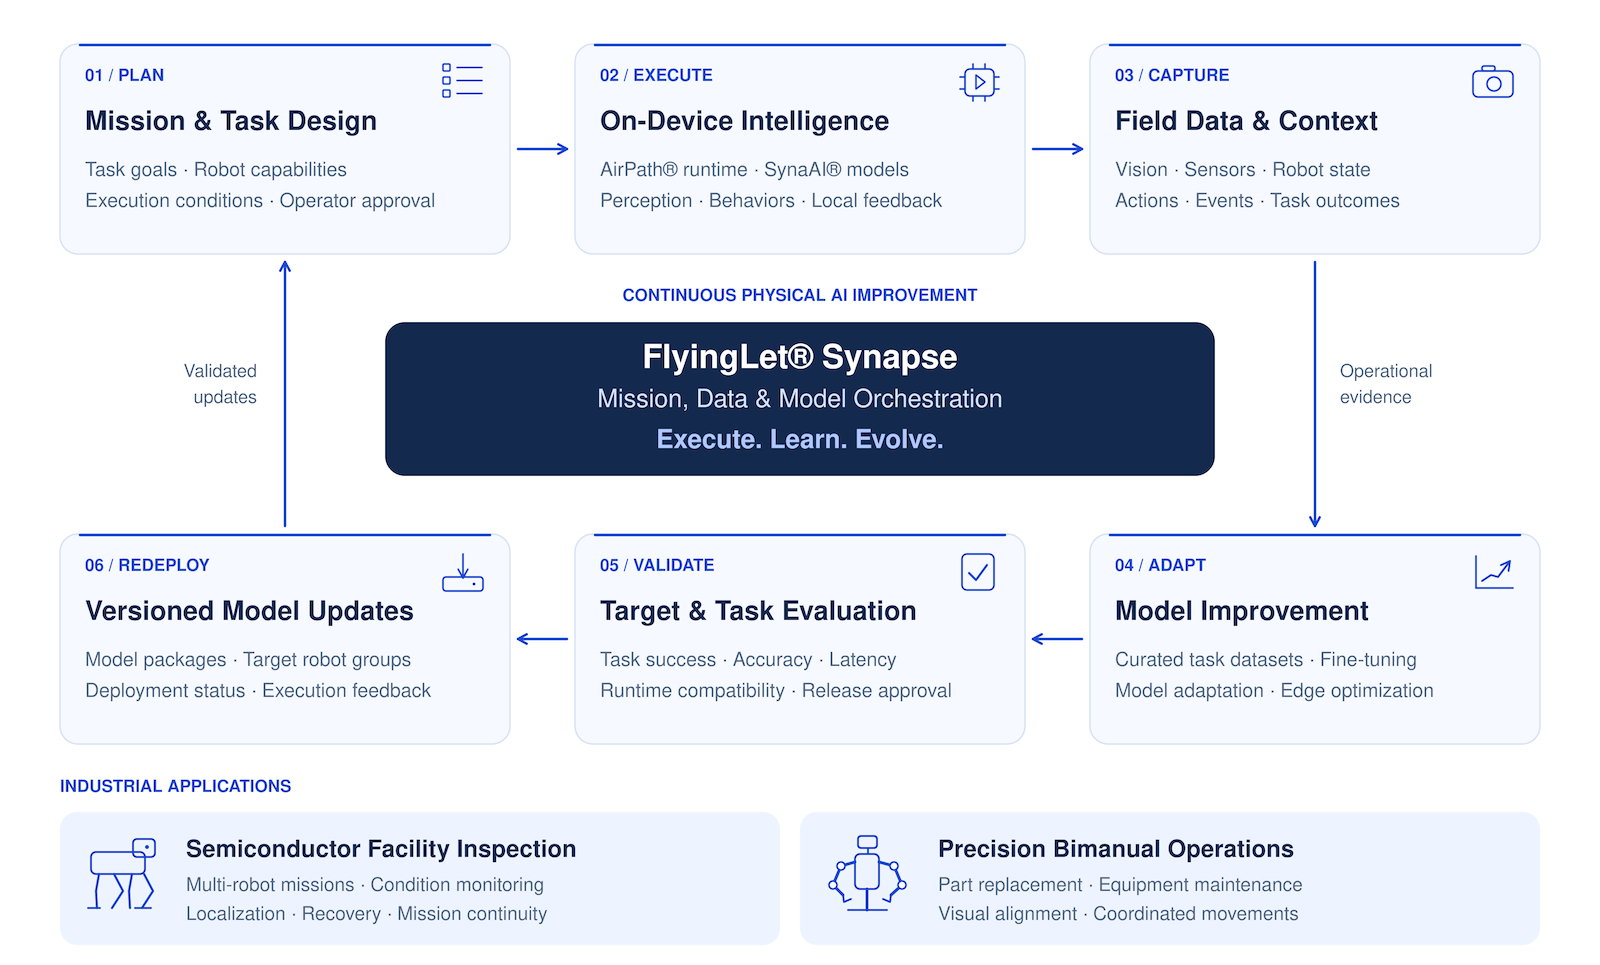
현장의 관측·행동·작업 결과를 모델 개선과 개별 로봇의 이시과 배포를 위한 업데이트로 연결합니다. 학습·검증 환경과 현장 실행을 구분하고, 승인된 모델을 타깃 로봇에 실시간 적용합니다
3-1
MISSION & TASK ORCHESTRATION
작업 목표를 실행 가능한 로봇 미션으로 구성합니다
로봇의 기능과 AI 모델, 작업 순서와 실행 조건을 하나의 미션 체계로 연결합니다.
FlyingLet® Synapse는 점검·정비 등의 업무를 실행 가능한 작업 단위로 구성합니다. 로봇의 기능과 가용 상태에 맞춰 필요한 모델과 실행환경을 연결하고, 작업 순서·선행 조건·완료 기준을 미션에 반영합니다.
반도체 생산시설의 순회 점검부터 상반신 양팔 로봇의 정밀 부품 교체까지, 서로 다른 작업을 공통 미션 관리체계로 운영합니다. 로봇별 SDK·API와 실행 인터페이스를 연계하고, 작업자 지시·승인과 예외 대응 절차를 포함해 작업 진행과 결과를 추적합니다.
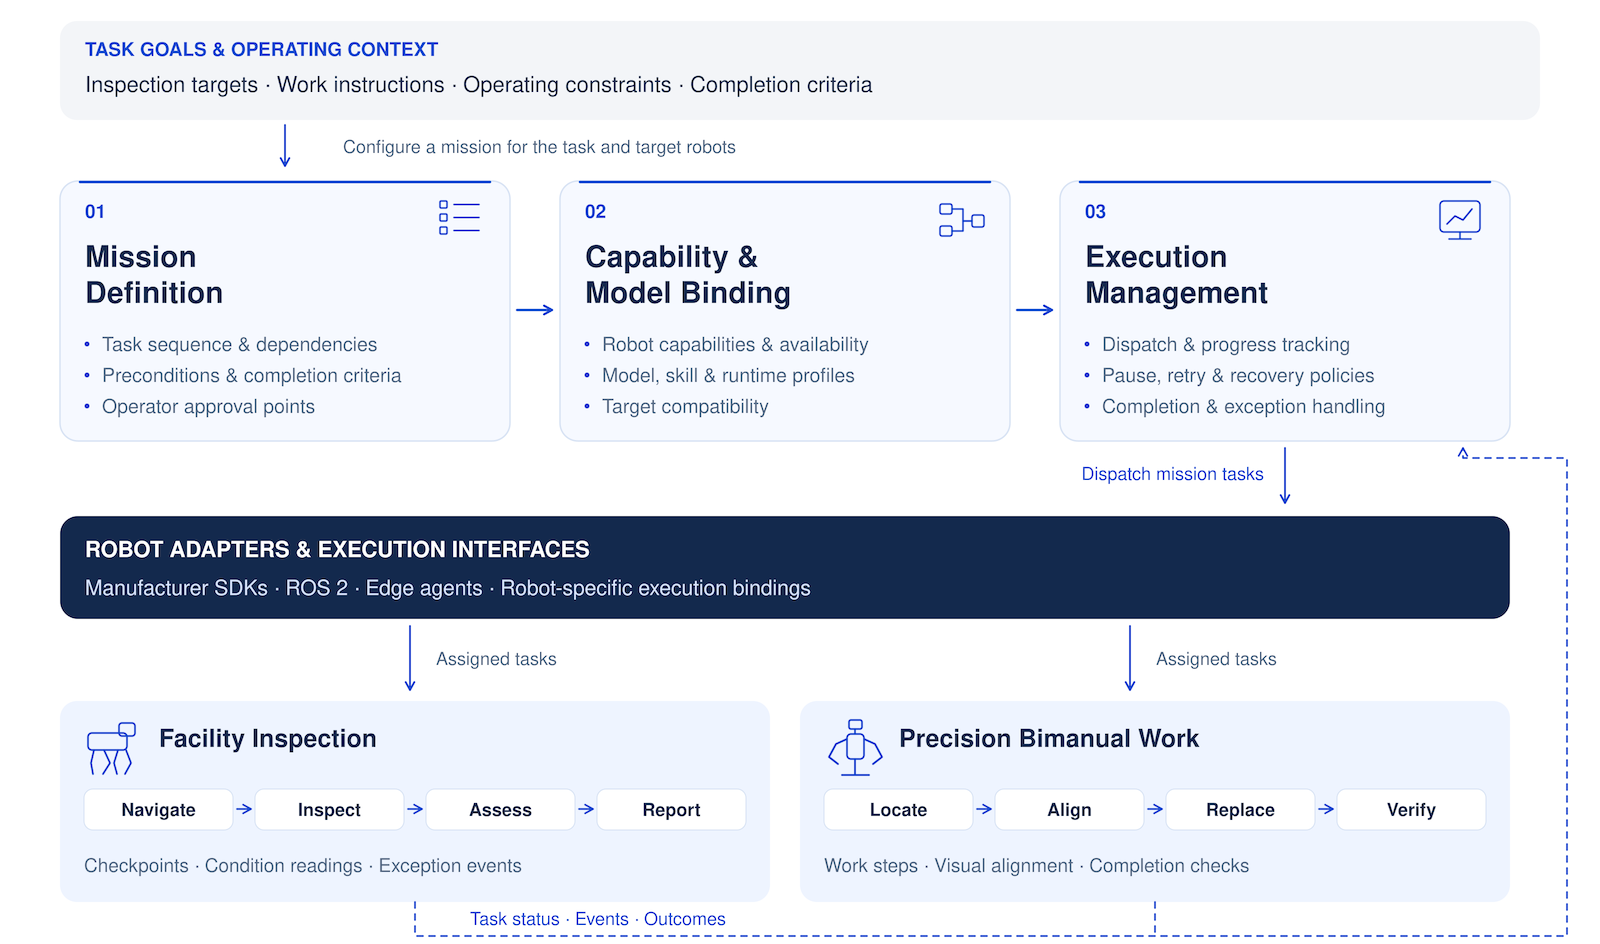
Mission Definition
미션 정의 · Mission Definition
작업 순서와 단계별 선행 조건, 완료 기준, 작업자 승인 지점을 구성해 현장의 업무 절차를 로봇 미션에 반영합니다
Capability & Model Binding
기능·모델 연계
로봇이 제공하는 기능과 실행환경을 기준으로 인지·행동모델 및 작업 스킬을 연결하고, 대상 로봇에 맞는 실행 구성을 적용합니다
Execution Management
실행 관리
미션 배정과 진행 상태, 작업 결과를 관리합니다. 실행 중 발생하는 이벤트에 따라 일시정지·재시도·복구·작업자 검토 절차를 연계합니다
3-2
EDGE EXECUTION & OPERATIONAL RESILIENCE
현장의 변화와 실행 오류에, 엣지와 플랫폼이 함께 대응합니다
플랫폼의 운영 정책과 온디바이스 판단, 로봇 제어를 연결해 미션의 연속성과 작업 정밀도를 높입니다.
FlyingLet® Synapse는 기업 내부의 엣지 클라우드에서 미션 정책과 진행 상태, 복구 절차를 관리합니다. 현장에서는 AirPath® 실행환경과 SynaAI® 인지·행동모델을 로봇 제어기에 연결해, 센서 정보에 기반한 주행 판단과 작업 보정을 수행합니다.
반도체 생산시설의 위치 손실·경로 차단 대응과 정밀 양팔 작업의 부품 자세·정렬 오차 보정에 이러한 구조를 적용합니다. 관측된 상태와 검증된 실행 조건에 따라 재위치 추정·경로 재탐색·궤적 보정을 연계하고, 처리 결과를 플랫폼에 반영해 미션 재개·복귀·작업자 검토로 이어갑니다.
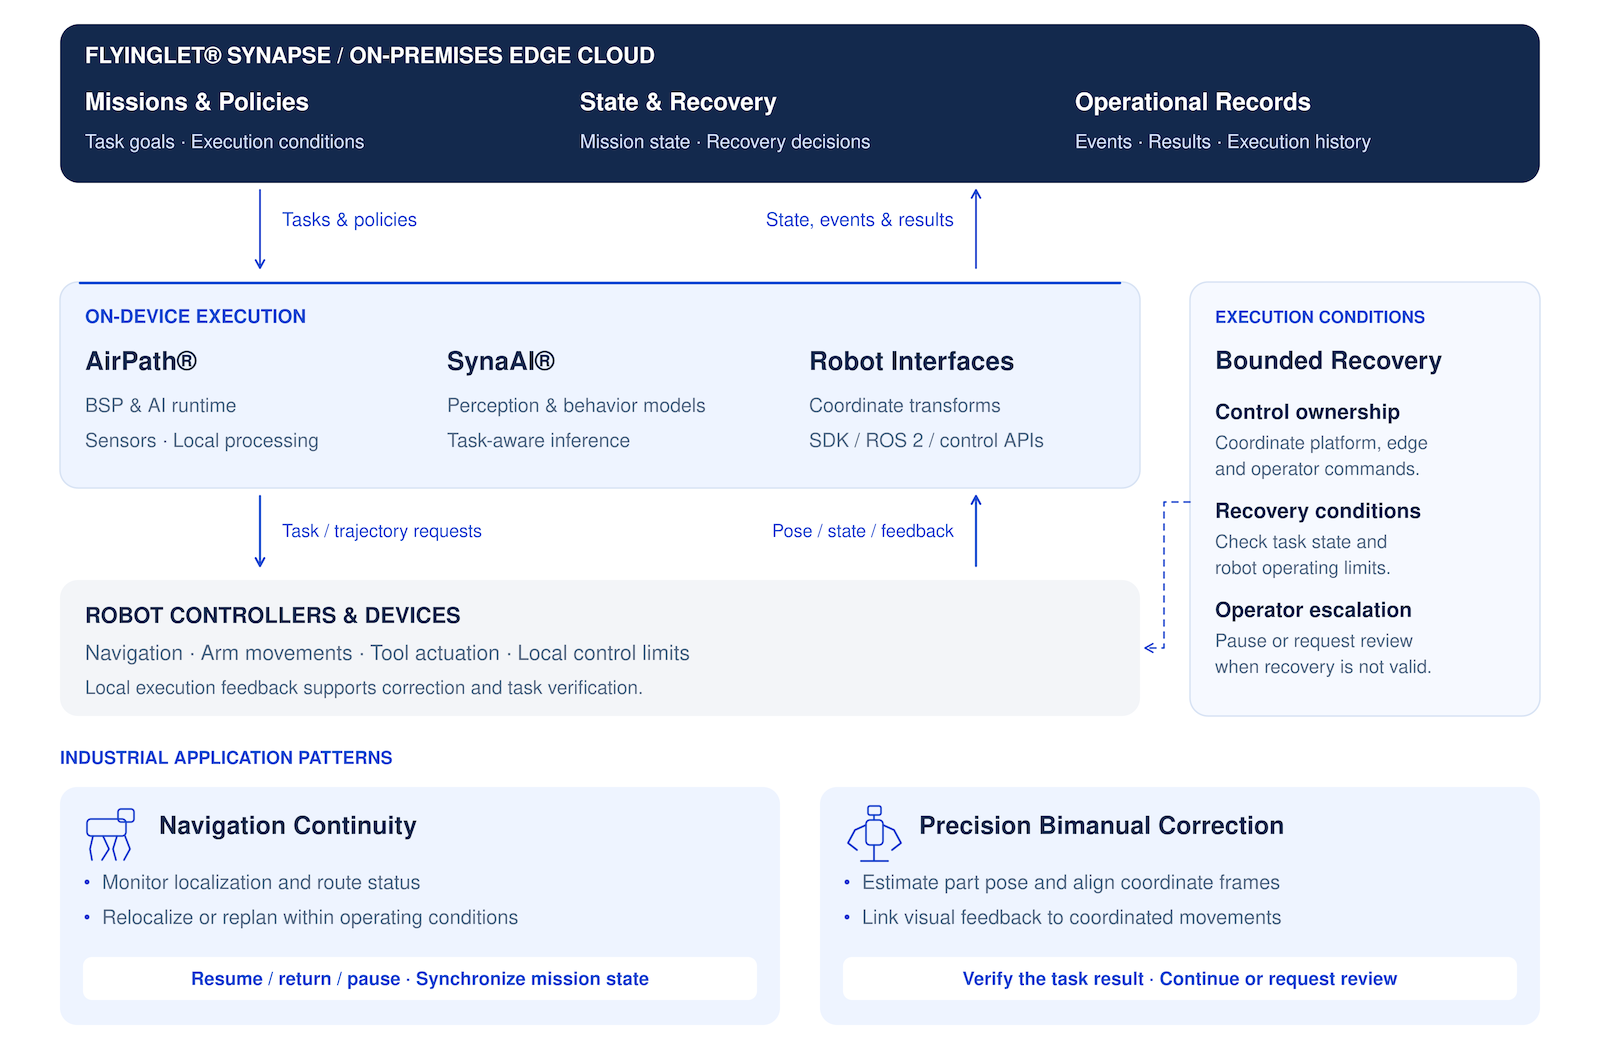
Platform–Edge Coordination
플랫폼–엣지 협조
플랫폼은 미션·운영 정책·처리 이력을 관리하고, 엣지는 현장 인지와 실행 판단을 수행합니다. 작업 지시와 로봇 상태, 처리 결과를 동기화해 운영과 현장 실행을 연결합니다
Perception-to-Control Feedback
인지–제어 피드백
비전 기반 부품 자세 추정과 좌표계 정합을 로봇 제어 인터페이스에 연결합니다. 관측 결과와 실제 동작의 차이를 확인하며 주행·양팔 동작·작업 위치의 보정을 지원합니다
State-Aware Recovery
상태 기반 복구
작업 상태와 로봇의 동작 조건에 따라 복구 절차를 적용합니다. 플랫폼·엣지·작업자 간 제어권을 조정하고, 복구 조건을 충족하지 못하면 정지 또는 검토 절차로 전환합니다
3-3
TASK DATA & MODEL LIFECYCLE
작업의 맥락을 보존하고, 모델의 적용 결과까지 추적합니다
미션·데이터셋·모델·실행환경을 연결해, 로봇의 경험을 재사용 가능한 AI 자산으로 전환합니다.
FlyingLet® Synapse는 영상·센서·로봇 상태와 행동 결과를 미션 및 작업 단계에 연결해 수집·구조화합니다. 반도체 생산시설의 점검 위치와 측정값, 양팔 로봇의 부품 자세와 동작·보정 이력처럼, 데이터를 해석하고 재활용하는 데 필요한 작업 맥락을 함께 관리합니다.
데이터셋과 모델 버전, 타깃 로봇의 실행환경 및 적용 결과를 연결해 AI 개선 과정을 추적합니다. 재학습·평가 도구와 연계하고, 타깃 환경에서 검증한 모델을 승인·배포하는 절차를 구성하여 현장 실행과 모델 고도화가 이어지는 운영 체계를 구축합니다.
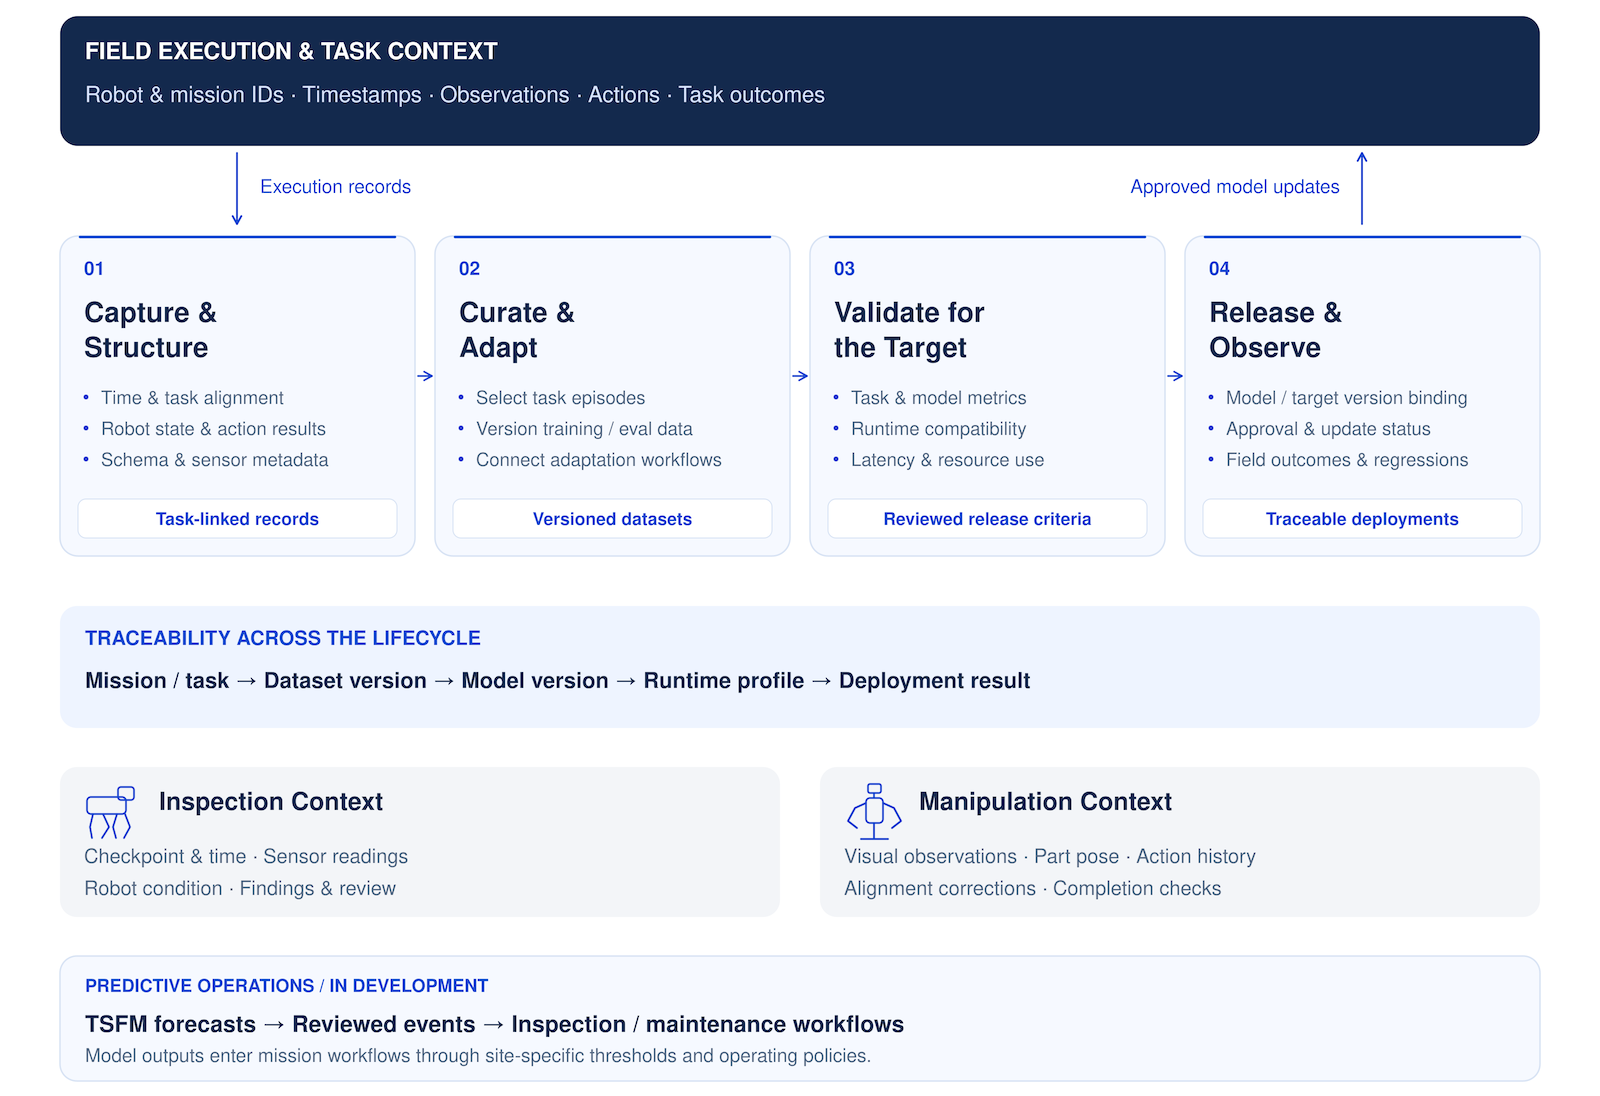
Capture & Structure
맥락 기반 수집
시간·로봇·미션 식별정보와 작업 단계, 관측값·행동·결과를 연결합니다. 공통 메타데이터와 기종별 센서·제어 정보를 함께 유지해 데이터의 비교와 재사용을 지원합니다
Curate & Adapt
데이터 선별·개선 연계
작업 성공·실패와 예외 상황을 기준으로 데이터를 선별하고, 학습·평가 데이터셋을 구성합니다. 데이터 버전을 관리하며 인지·행동모델의 재학습과 최적화 절차에 연결합니다
Validate for the Target
타깃 환경 검증
모델 정확도와 작업 수행 지표, 실행환경 호환성, 추론 지연과 자원 사용량을 함께 검토합니다. 대상 로봇과 작업 조건에 맞는 검증 기준을 적용합니다
Release & Observe
배포·결과 추적
모델 버전과 대상 로봇·런타임 구성을 연결하고, 승인 및 업데이트 상태를 관리합니다. 배포 이후의 작업 결과와 성능 변화를 다음 평가와 개선에 반영합니다
Predictive Operations
예측에서 대응으로
로봇·설비의 시계열 데이터를 활용해, 시계열 파운데이션 모델(TSFM)의 예측 결과를 점검·정비 워크플로에 연결하고, 현장별 임계값과 운영 정책에 따라 예측 이벤트를 검토하고, 확인 점검·미션 조정·작업자 대응으로 이어지는 예측형 운영으로 확장
3-4
Enterprise Operations & Integration
로봇의 운영을, 기업의 업무와 인프라에 연결합니다
기업 내부의 네트워크·데이터·권한 체계에 맞춰, 이기종 로봇과 AI 서비스를 통합 운영합니다.
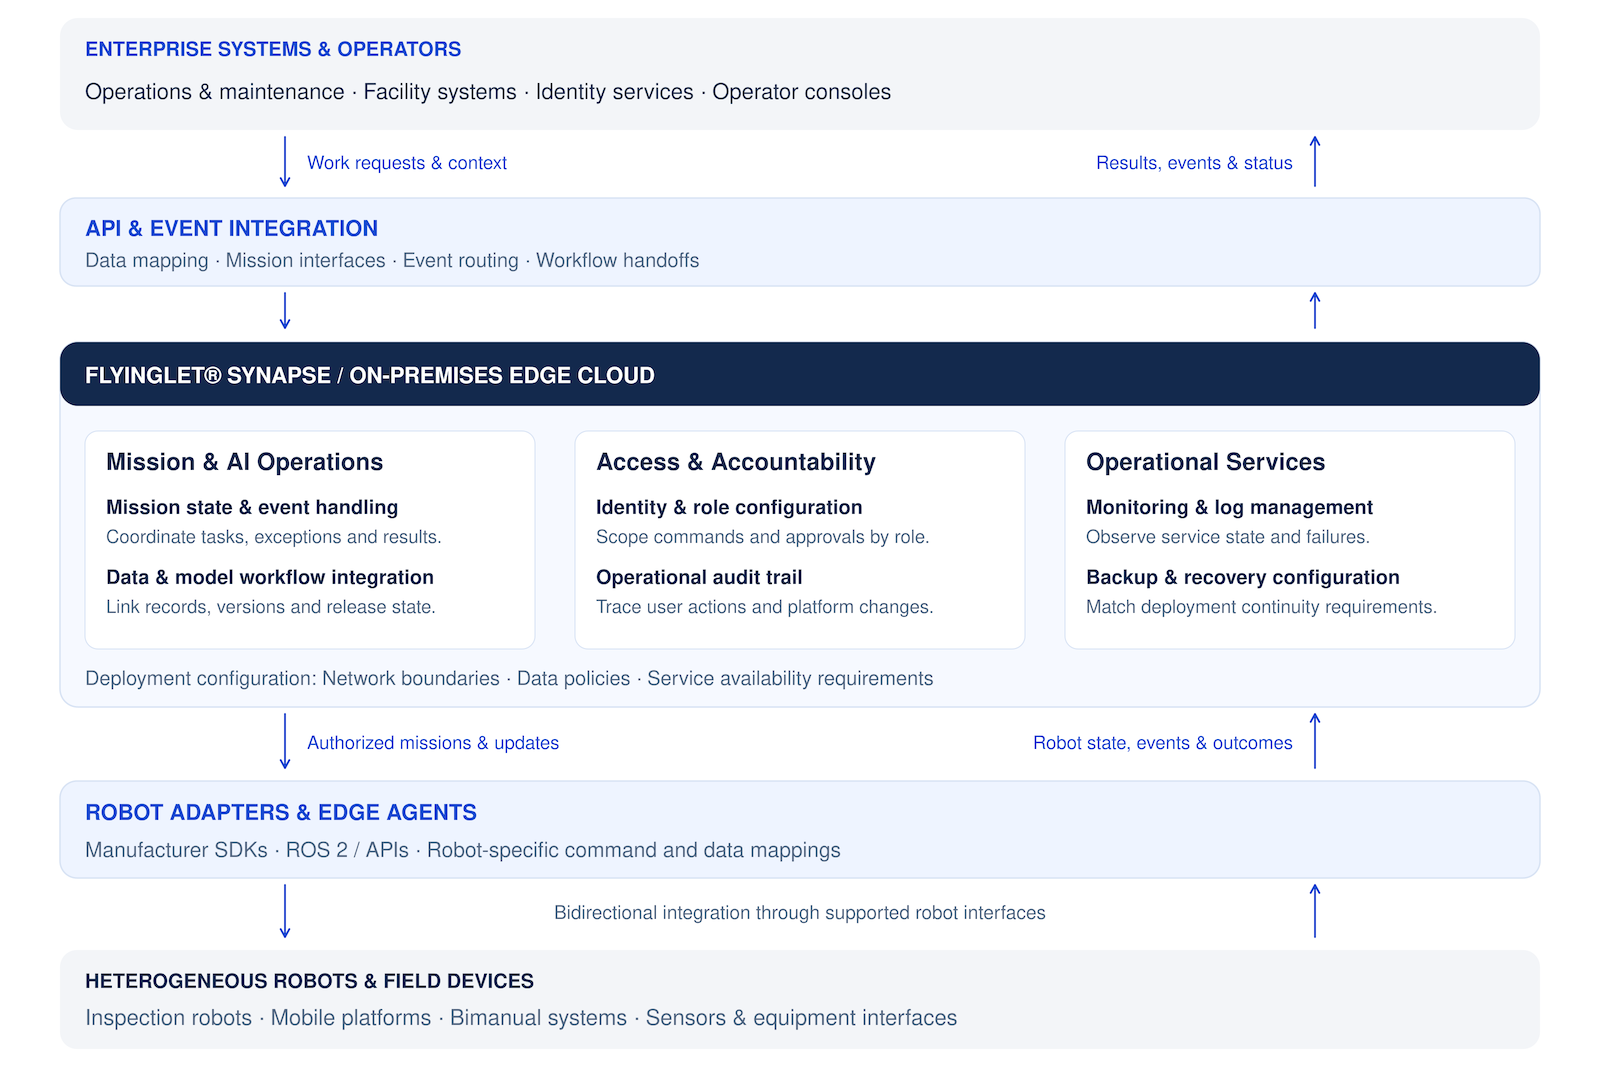
FlyingLet® Synapse는 기업 내부망과 온프레미스 엣지 클라우드 환경에 맞춰 구성할 수 있습니다. 데이터 보관과 접근 정책, 사용자 인증과 역할별 권한, 운영 이력을 플랫폼의 미션·데이터·모델 관리체계에 연결합니다.
로봇 제조사 SDK·ROS 2·장비 API 등 지원 인터페이스에 맞는 어댑터를 적용하고, 기존 시설관리·점검·정비 시스템과 API 및 이벤트를 연계합니다. 작업 요청과 미션 실행, 결과 확인을 하나의 업무 흐름으로 연결하며, 공통 플랫폼 모듈을 기반으로 로봇과 적용 업무를 확장합니다.
Enterprise Workflow Integration
업무 시스템 연동
작업 요청·설비 정보·운영 이벤트를 미션 인터페이스와 연결합니다. 데이터 항목과 상태를 매핑해 로봇의 점검 결과와 예외 상황을 기존 업무 시스템에 전달합니다
Access & Accountability
권한·이력 관리
사용자와 역할에 따라 미션 실행·승인·설정 변경 권한을 구성합니다. 작업자 조치와 플랫폼 변경 이력을 연결해 운영 과정의 책임과 처리 경로를 확인할 수 있도록 합니다
Operational Services & Expansion
운영·확장 구성
서비스 상태와 로그, 백업·복구 절차를 고객의 운영 요구에 맞춰 구성합니다. 로봇별 어댑터와 공통 인터페이스를 활용해 기존 운영 체계를 유지하면서 적용 범위를 넓힙니다
DEPLOYMENT & EXPANSIONI
재사용 가능한 플랫폼 모듈과 로봇 어댑터를 기반으로, 현장의 인터페이스·데이터 정책·운영 조건에 맞는 적용 구성을 설계합니다. 초기 대상에서 미션과 실행 경로를 검증하고, 로봇·업무·사이트를 단계적으로 확장합니다.
01. 적용 범위 정의
대상 로봇과 작업 시나리오, 연동 시스템 및 데이터 요구를 정리하고 검증 지표를 설정합니다.
02. 현장 연동·검증
로봇 어댑터와 미션·데이터 경로를 구성하고, 정상 실행·예외 대응·작업자 개입 절차를 검증합니다
03. 운영 적용·확장
검증된 구성과 운영 절차를 적용하고, 확보한 인터페이스와 데이터 체계를 재사용해 추가 로봇과 업무로 확장합니다
CONNECTED PHYSICAL AI PLATFORMS
AI 실행부터 미션 운영까지, 세 플랫폼을 하나의 흐름으로 연결합니다
AAirPath®의 BSP·AI Runtime, SynaAI®의 인지·행동모델과 RFM SDK, FlyingLet® Synapse의 미션·데이터·모델 운영을 연결합니다. 검증된 플랫폼 자산을 활용해 로봇별 이식과 연동 부담을 줄이고, 현장 실행과 지속적인 AI 개선을 함께 설계할 수 있습니다.
01
AirPath®
Edge AI Compute, BSP & Runtime Platform
엣지 AI 컴퓨팅을 위한 최적의 BSP 플랫폼
부트·커널·드라이버와 가속기 런타임을 통합해, AI 모델과 로보틱스 소프트웨어가 타깃 하드웨어에서 실행되는 기반을 제공합니다.
02
SynaAI®
Models, Inference & Decision Logic
현장 정보를, 로봇의 판단과 행동모델로
현장 데이터에 맞게 모델을 학습·적응시키고, 추론 파이프라인과 판단 로직을 구성해 로봇의 인지·상태 판별·행동 기능에 적용합니다