AirPath®
Edge AI Compute, BSP & Runtime Platform
AI 런타임 기반을 통합하고,
AI 개발에서 로봇 제품화까지,
하나의 엣지 실행환경으로 구현 합니다
AirPath®는 엣지 AI 컴퓨팅에 BSP·OS, AI Runtime, ROS2와 센서·로봇 인터페이스를 통합한 개발·제품화 플랫폼입니다. 오픈 파운데이션 모델과 특화된 AI 모델에서 인티그리트의 SynaAI® 비전·언어·행동 모델까지, 타깃 미션과 로봇에 맞게 최적화하고, 개발키트에서 검증한 소프트웨어 자산을 실제 제품의 저전력 다중 AI 실행환경으로 전환 합니다
모델 이식부터 센서 통합, 타깃 검증과 제품 배포까지. 로봇의 연산·전력·폼팩터 조건에 맞는 플랫폼으로 개발과 제품화를 앞당깁니다
Engineering AI & Enabling Edge
로봇과 미션에 최적화된
저전력 엣지 BSP 플랫폼을 경험해 보세요
산업용 로봇과 서비스 로봇에서 4족보행 로봇, 협동로봇, 모빌리티와 휴머노이드까지, Physical AI가 요구하는 컴퓨팅 성능 · 전력 · 센서 · AI Workload 는 다양한 환경과 조건에 따라 상이한 플랫폼을 요구합니다
ONE PLATFORM. DIFFERENT PHYSICAL AI WORKLOADS
High-Performance, Power-Efficient Edge Physical AI Consistent BSP · Runtime · ROS2 · AI Development Environment
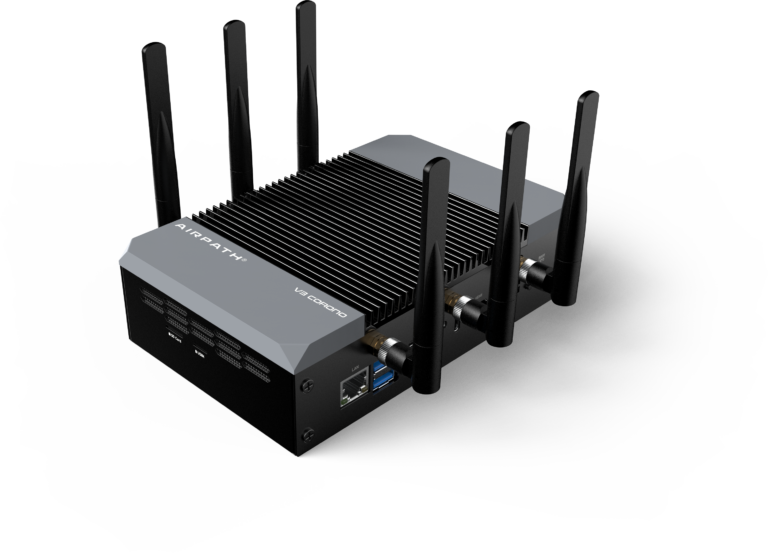
AI 로봇과 모빌리티를 위한 엣지 AI 플랫폼
• Qualcomm Dragonwing™ QCS8550
• 48Tops [Int 8]
• Android/ Ubuntu
• 5G Public/ N79x Private
• Edge AI Development & Integration
• Multi-Camera 8/ Sensor Integration
• On device AI Runtime
• Low Power Consumption
• GMSL, IP Camera upto 8
• ROS2-ready Robotics Environment
• LLM, VLM, Multi-modal Framework
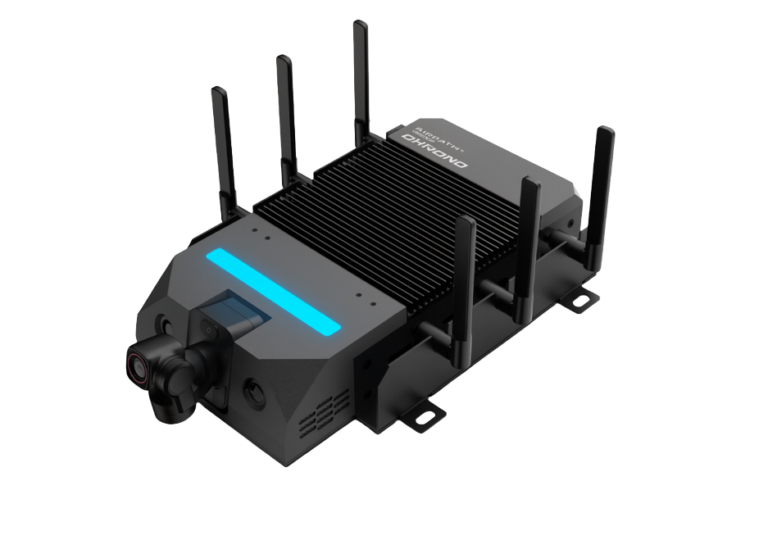
SOPT/ 4족 보행 로봇을 위한 엣지 AI 페이로드 시스템
• External Power Connect for Spot Payload
• External Mic System & Speaker System
• Android/ Ubuntu
• 5G Public/ N79x Private
• Edge AI Development & Integration
• Multi-Camera 2 / Sensor Integration
• On device LLM, VLM
• On device AI Autonomous Nevigation
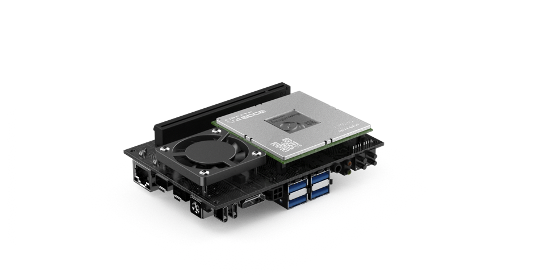
소형 초경량 엣지 AI 애드온 개발 키트
• Qualcomm Dragonwing™ QCS8550
• 48Tops [Int 8]
• Android/ Ubuntu
• Light Dimension Edge AI System
• Optional 5G Public/ N79x Private
• Edge AI Development & Integration
• Multi-Camera/ Sensor Integration
• On device AI Runtime
• Ultra-Low Power Consumption
• GMSL, IP Camera upto 4
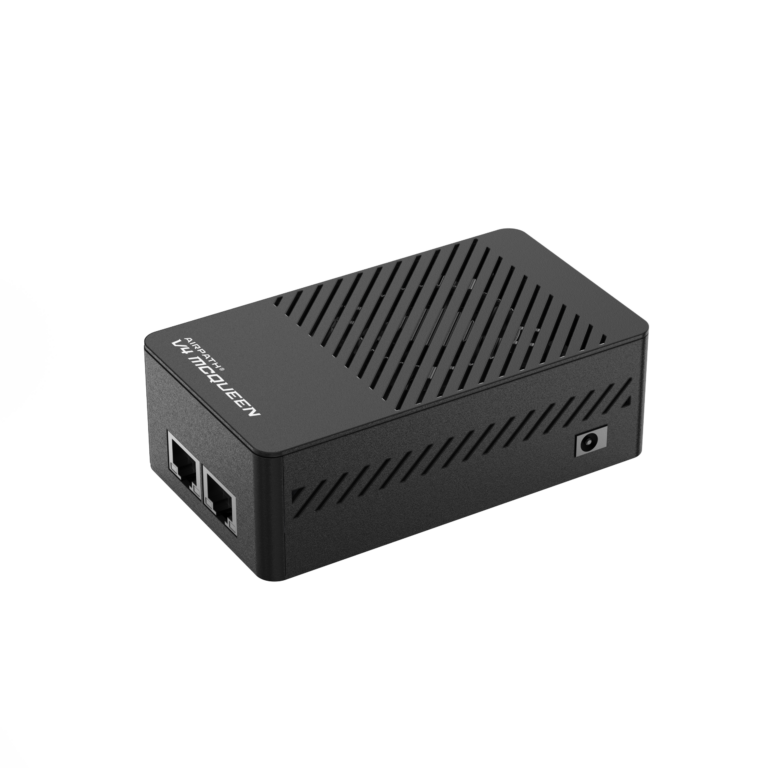
소형 초경량 엣지 AI 애드온 플랫폼
• Qualcomm Dragonwing™ QCS8550
• 48Tops [Int 8]
• Android/ Ubuntu
• On device VLM / VLA / LLM Execution
• Edge-Native Physical AI
• Light Dimension Edge AI System
• Optional 5G Public/ N79x Private
• Edge AI Development & Integration
• Multi-Camera/ Sensor Integration
• On device AI Runtime
• Ultra-Low Power Consumption
• GMSL, IP Camera upto 4
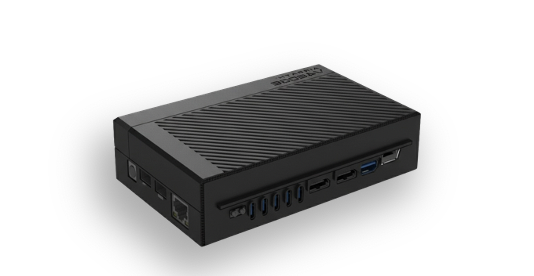
AI 로보틱스의 경계를 넘는 산업용 엣지 AI 플랫폼
• Qualcomm Dragonwing™ IQ9075
• Up to 100 TOPS AI Compute
• Advanced VLA / RFM Workloads
• Edge-Native Physical AI
• Industrial Environment
• Ubuntu
• Optional 5G Public/ N79x Private
• 30 Video channel Real Time inference [1024x 30 FPS]
• On device AI Runtime
• Low Power Consumption
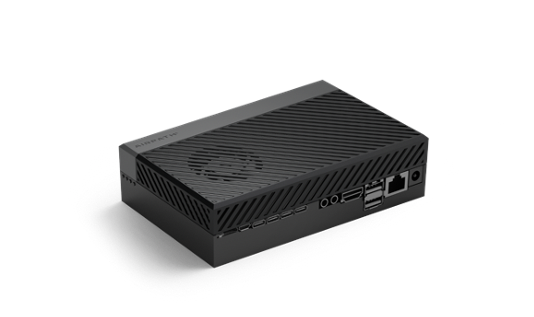
저전력 고성능 휴머노이드 로봇 특화 BSP
• Qualcomm Dragonwing™ IQ 10
• 700Tops [Int 8]
• Ubuntu
• High Performance On device AI Runtime
Coming soon
PLATFORMS & DEPLOYMENT
저전력 온 디바이스 AI 와 엣지 클라우드에 최적화된
피지컬 AI 개발을 위한 맞춤형 대안을 제공합니다
AirPath V4 Mcqueen
Ultra-compact Physical AI for service robots & quadrupeds
AirPath v5 Stratus
Physical AI for humanoids & mission-critical robotics
AIRPATH® INTEGRATED ARCHITECTURE
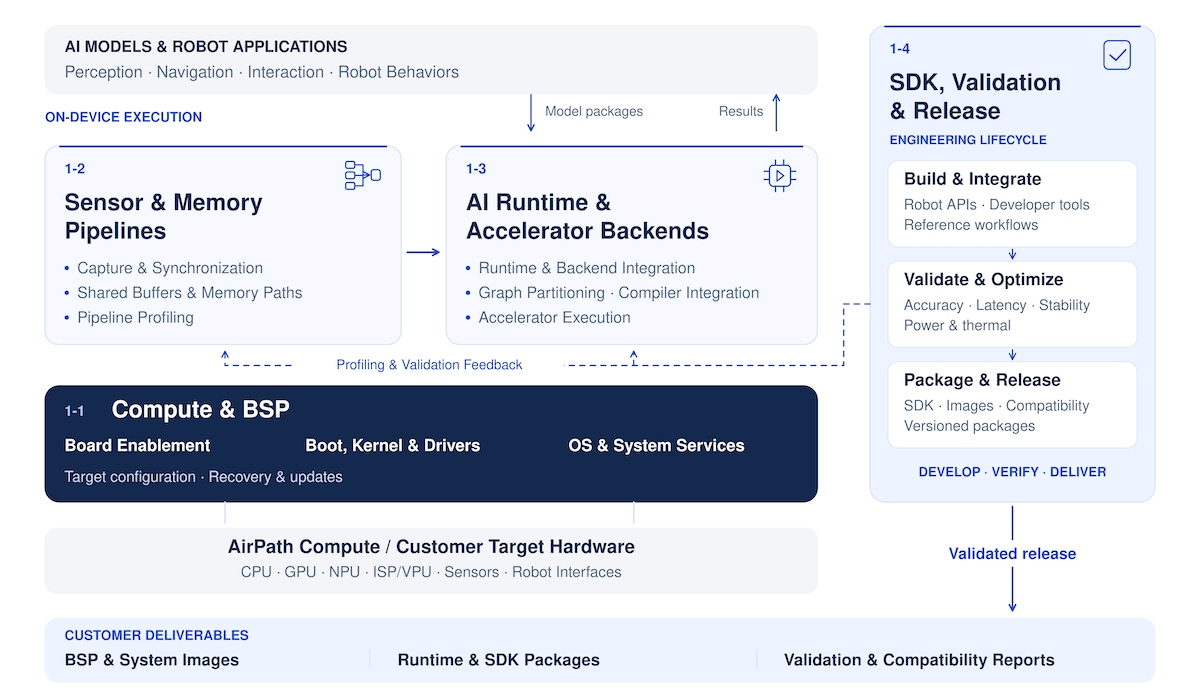
AI 컴퓨팅과 모델을, 로봇의 실행환경으로 통합합니다
AI Compute · BSP & OS · AI Runtime · Robotics Integration
AirPath®는 AI 컴퓨팅 하드웨어와 보드 구동을 위한 BSP·OS·드라이버에서 센서·메모리 파이프라인, AI 런타임, ROS 2·로봇 인터페이스까지 연결합니다. 고객이 개발한 모델과 오픈 파운데이션 모델, SynaAI®의 인지·행동 모델을 대상 하드웨어와 미션에 맞게 통합하여, 실제 로봇에서 실행할 수 있는 환경을 제공합니다
하드웨어별 BSP와 가속기 백엔드를 공통 인터페이스·SDK·검증·릴리스 체계로 연결하고, 재사용 가능한 플랫폼 자산을 고객의 제품 구성에 맞게 적용합니다. 통합 파이프라인의 정확도·성능·안정성과 버전 호환성을 검증한 구성을 시스템 이미지와 런타임·SDK·모델 패키지로 제공해, 시제품 개발에서 제품 적용과 지속적인 업데이트까지 지원합니다
MODEL-TO-ROBOT WORKFLOW
미션에 맞는 AI를 선택하고, 로봇에서 실행되는 지능으로 완성합니다
인티그리트는 고객 모델과 오픈 파운데이션 모델, 자체 SynaAI® 기술을 로봇의 기능과 현장 요구에 맞게 적용합니다. 센서 입력과 작업 목표, 응답시간, 메모리·전력 조건을 함께 검토하고, 모델 적응과 경량화, 가속기 실행 경로 최적화를 통해 AirPath®에서 구동되는 로봇 애플리케이션으로 연결합니다
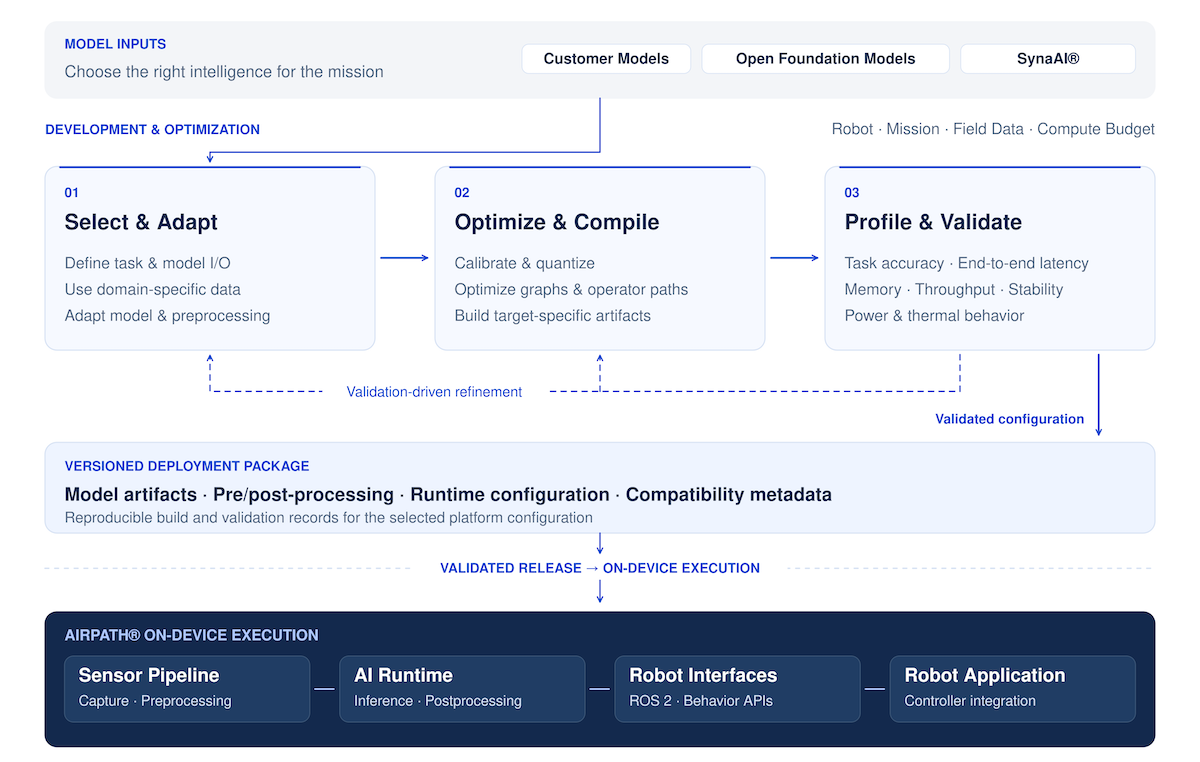
aI Model Select & Adapt
엣지 모델 선택과 현장 적응
로봇의 미션과 입력 데이터, 요구 출력에 맞는 모델을 선정합니다. 현장 데이터와 센서 특성을 반영해 모델과 전·후처리를 조정하고, 인지 결과나 행동 출력을 로봇 애플리케이션에서 활용할 수 있도록 인터페이스를 구성합니다
Compute Configuration · Peripheral Integration · Board Bring-up
Optimize & Compile
엣지 런타임 최적화와 실행 경로 구성
캘리브레이션·양자화와 그래프 최적화를 수행하고, 대상 가속기의 연산자 지원 범위와 메모리 조건을 검토합니다. 가속 가능한 연산과 대체 실행이 필요한 경로를 구분해, 대상 런타임에 맞는 모델 실행 구성을 만듭니다
Boot Chain · Kernel & Drivers · Device Configuration
Profile & Validate
프로파일링과 통합 검증
모델의 정확도와 작업 품질뿐 아니라 센서 입력부터 결과 출력까지의 지연시간, 처리량, 메모리 사용량과 전력·발열 영향을 함께 평가합니다. 검증 결과를 모델 적응과 최적화에 다시 반영해 실제 로봇의 실행 조건에 맞춰 조정합니다
RootFS · System Services · Versioned Images
Deploy a Validated Configuration
검증된 구성의 로봇 배포
모델 파일, 전·후처리, 런타임 설정과 호환성 정보를 버전이 관리되는 배포 패키지로 구성합니다. 이를 AirPath의 센서 파이프라인과 ROS 2·로봇 인터페이스에 연결하여, 로봇 애플리케이션과 기존 제어 체계에서 활용할 수 있도록 제공합니다.
Boot Integrity · Recovery & Update · Version Compatibility
PLATFORM ENGINEERING
부트부터 AI 실행까지, 로봇 제품화의 핵심 계층을 설계합니다
AirPath®는 AI 컴퓨팅 하드웨어와 BSP, 런타임, 개발 도구를 연결하는 플랫폼입니다. 인티그리트는 보드별 시스템 구성, 센서 파이프라인, 가속기 연동 코드와 검증 도구를 재사용 가능한 기술 자산으로 축적하고, 고객의 하드웨어와 로봇 인터페이스에 맞게 적용합니다
고객은 AirPath를 기반으로 모델과 애플리케이션을 개발하고, 타깃 환경에 필요한 이식·최적화·검증을 거쳐 제품 구성을 완성할 수 있습니다
BSP & Systems · Sensor & Memory Pipelines · AI Runtime · SDK & Validation
STEP 1
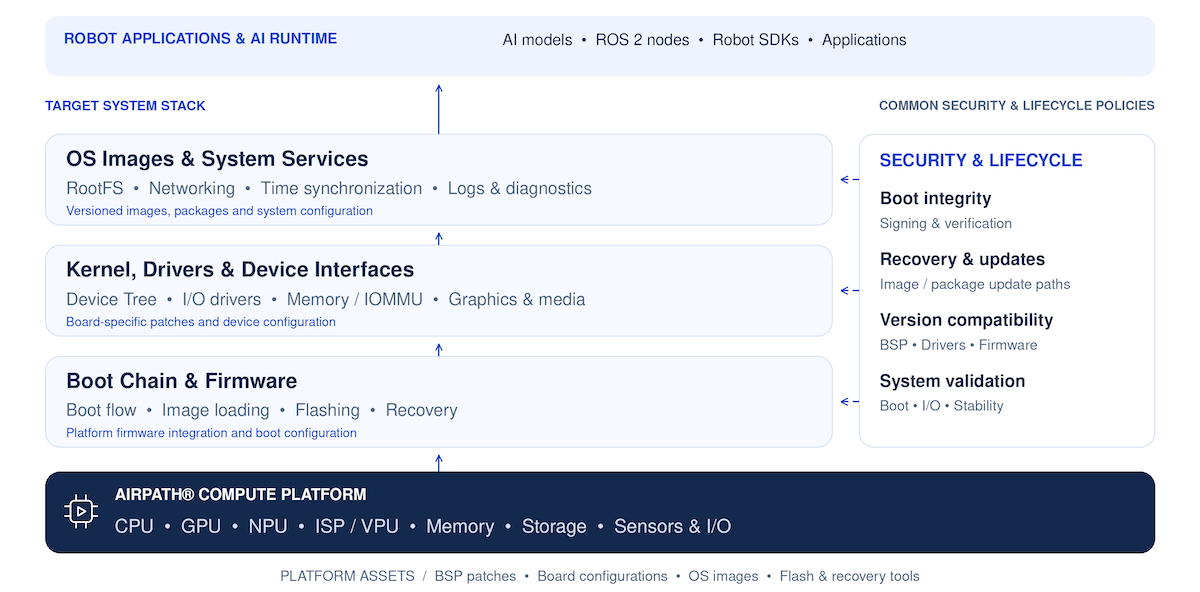
BSP & System Enablement
하드웨어를 안정적인 AI 실행환경으로 구축합니다
부트 체인과 펌웨어, Linux 커널과 Device Tree, 주요 I/O 드라이버를 구성하고, OS 이미지와 시스템 서비스를 통합합니다. 메모리·IOMMU 설정부터 장치 초기화, 로그와 장애 진단, 복구·업데이트 경로까지 함께 설계해 상위 AI 런타임과 로봇 애플리케이션의 실행 기반을 구축합니다
BSP 패치와 보드 설정, OS 이미지, 장치 연동 구성, 플래싱·복구 도구
BSP patches, board configurations, OS images, device integration configurations, flash and recovery tools
STEP 2
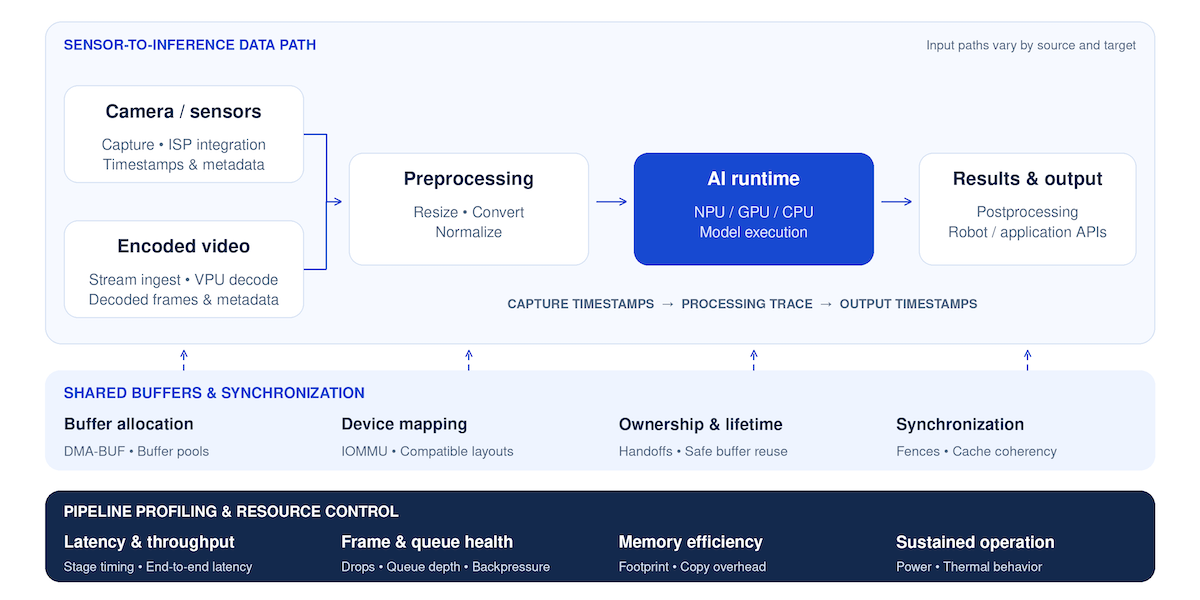
Sensor & Memory Pipelines
센서 입력부터 추론까지, 데이터 경로의 병목을 줄입니다
카메라·센서 입력과 영상 디코딩, 전처리, AI 추론을 하나의 처리 경로로 구성합니다. V4L2·GStreamer 기반 파이프라인에서 타임스탬프와 동기화를 관리하고, 지원되는 장치 간 DMA-BUF 공유와 버퍼 수명·캐시 일관성을 조정합니다. 복사·포맷 변환·큐 대기에서 발생하는 비용을 측정해 지연, 프레임 손실과 메모리 사용을 최적화합니다
센서 연동 구성, 파이프라인 템플릿, 공유 버퍼·동기화 연동 코드, 지연·처리량 검증 도구
Sensor integrations, pipeline templates, shared-buffer and synchronization code, latency and throughput validation tools.
STEP 3
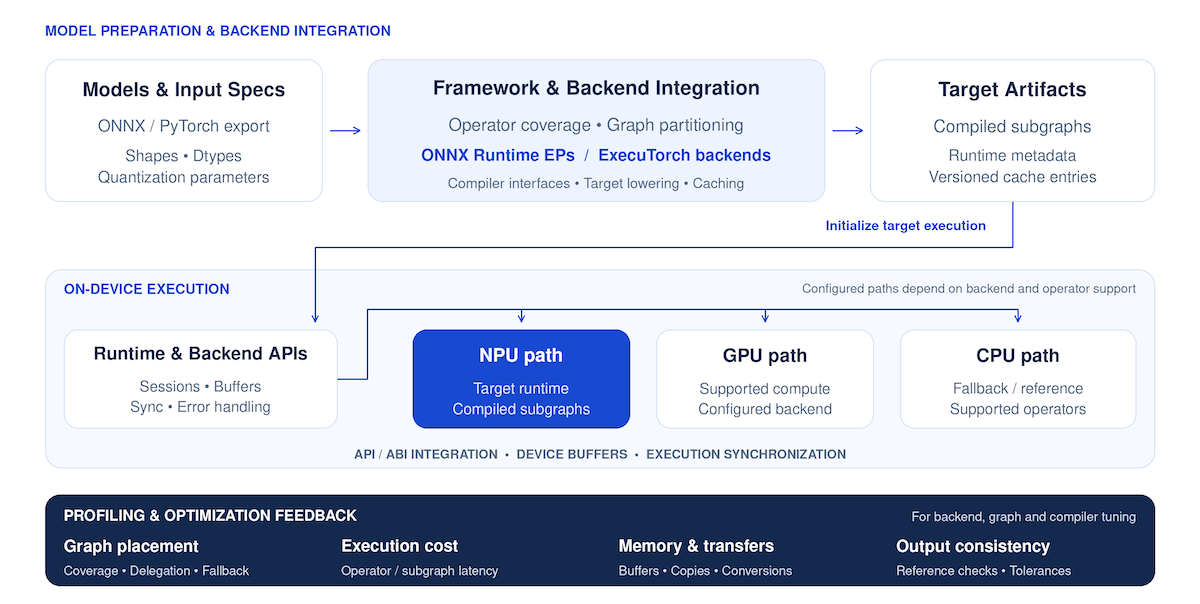
AI Runtime & Accelerator Backends
모델 프레임워크를 타깃 가속기의 실행 경로에 연결합니다
ONNX Runtime Execution Provider와 ExecuTorch backend 등의 연동 경로를 설계하고, 타깃의 연산자 지원 범위에 맞춰 그래프 분할, 양자화·컴파일 연계와 실행 아티팩트 캐시를 구성합니다. NPU 런타임 API·ABI와 디바이스 버퍼, 실행 동기화·오류 처리를 통합하며, CPU·GPU 대체 실행이 필요한 구간과 데이터 이동 비용을 분석합니다
런타임 어댑터와 가속기 백엔드 연동 코드, 연산자 지원 목록, 타깃 실행 아티팩트, 프로파일링 도구
Runtime adapters, backend integrations, operator coverage reports, target artifacts and profiling tools.
STEP 4
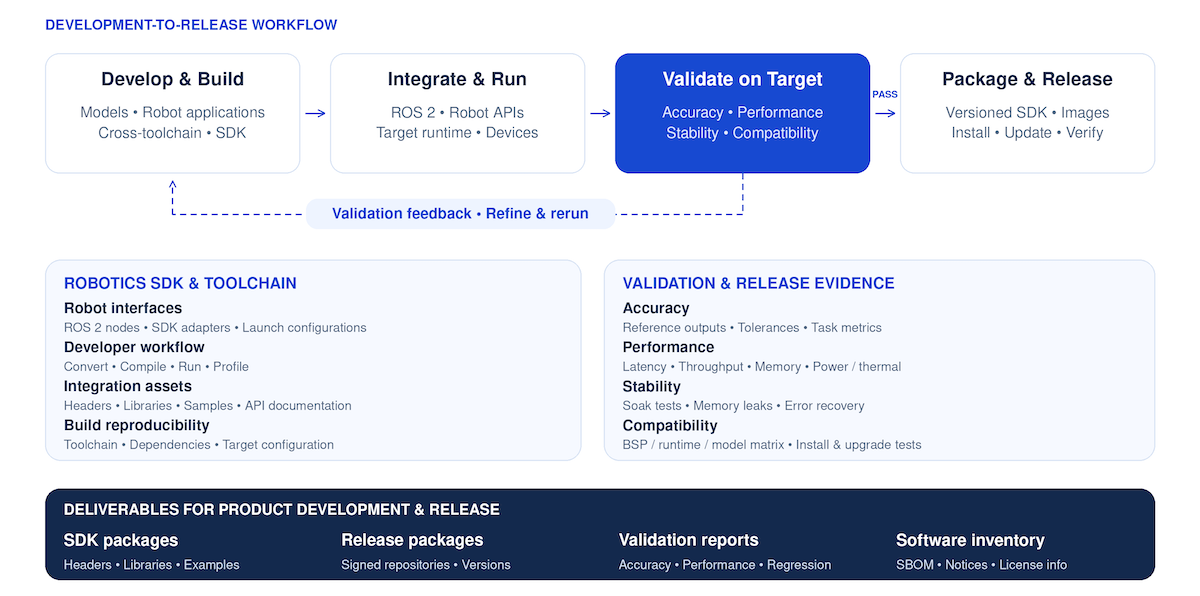
SDK, Validation & Productization
개발 결과를 최적화된 경로로 배포하고 검증 합니다
ROS 2 노드와 로봇 API, 참조 애플리케이션을 SDK·빌드 도구와 연결하고, 모델 변환·컴파일·실행·프로파일링 절차를 구성합니다. 기준 출력과의 정확도 비교, 지연·처리량·메모리 측정, 장시간 구동과 오류 복구, 버전 호환성 검증을 거쳐 시스템 이미지와 런타임·SDK 패키지로 제공합니다.
SDK·참조 코드, 자동화 검증 도구, 호환성 매트릭스, 버전 관리 패키지와 기술 문서
SDKs and reference code, automated validation tools, compatibility matrices, versioned packages and technical documentation.
PLATFORM IN ACTION
개발부터 검증 · 실제 산업현장까지
연구성과를 현장의 피지컬 AI 로봇으로 빠르게 전환합니다
AirPath®는 파트너의 로봇 제품 개발을 위한 컴퓨팅 기반으로 공급되고, 기존 로봇의 온디바이스 AI 기능을 확장하며, 현장의 AI 실행을 기업 운영체계와 연결합니다. 적용 대상과 사업 단계에 맞춰 플랫폼 제품, 소프트웨어 통합과 기술지원을 제공합니다.
공항 체크인 로봇을 위한 AI 플랫폼 공급
AirPath V3 Chrono
플랫폼 공급 사례 보기 →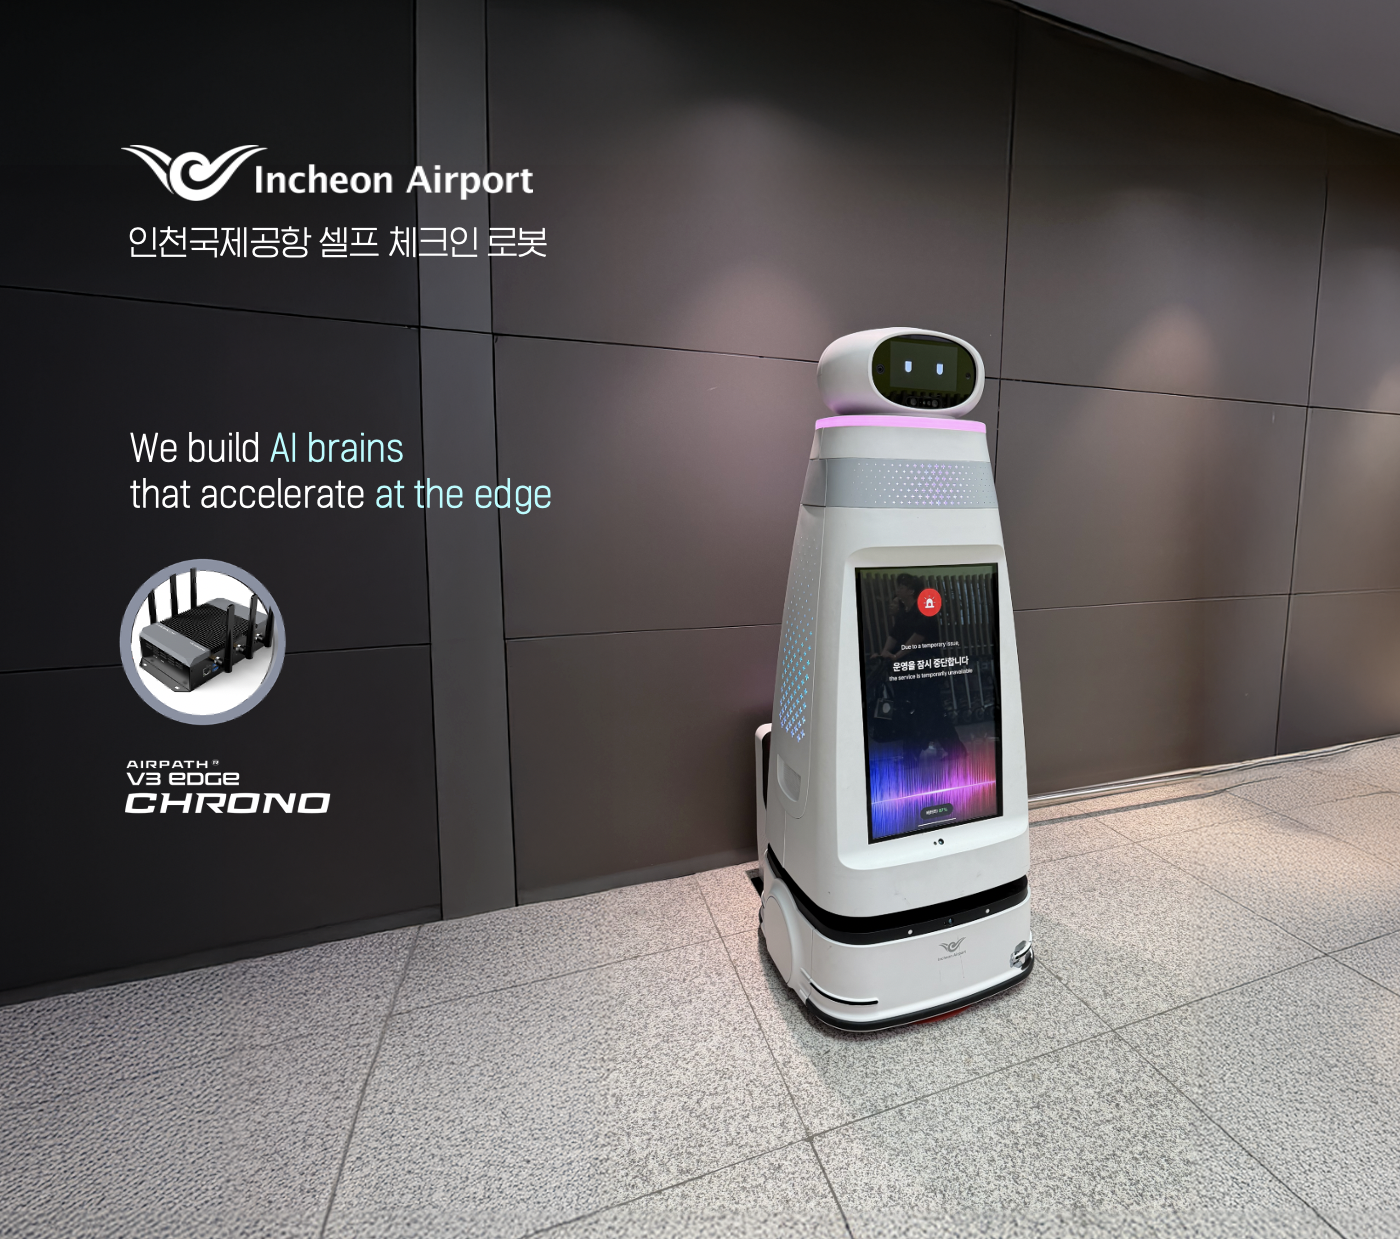
스팟의 온디바이스 AI 확장으로 시설점검 고도화
AirPath® V4 MacQueen
플랫폼 공급 사례 보기 →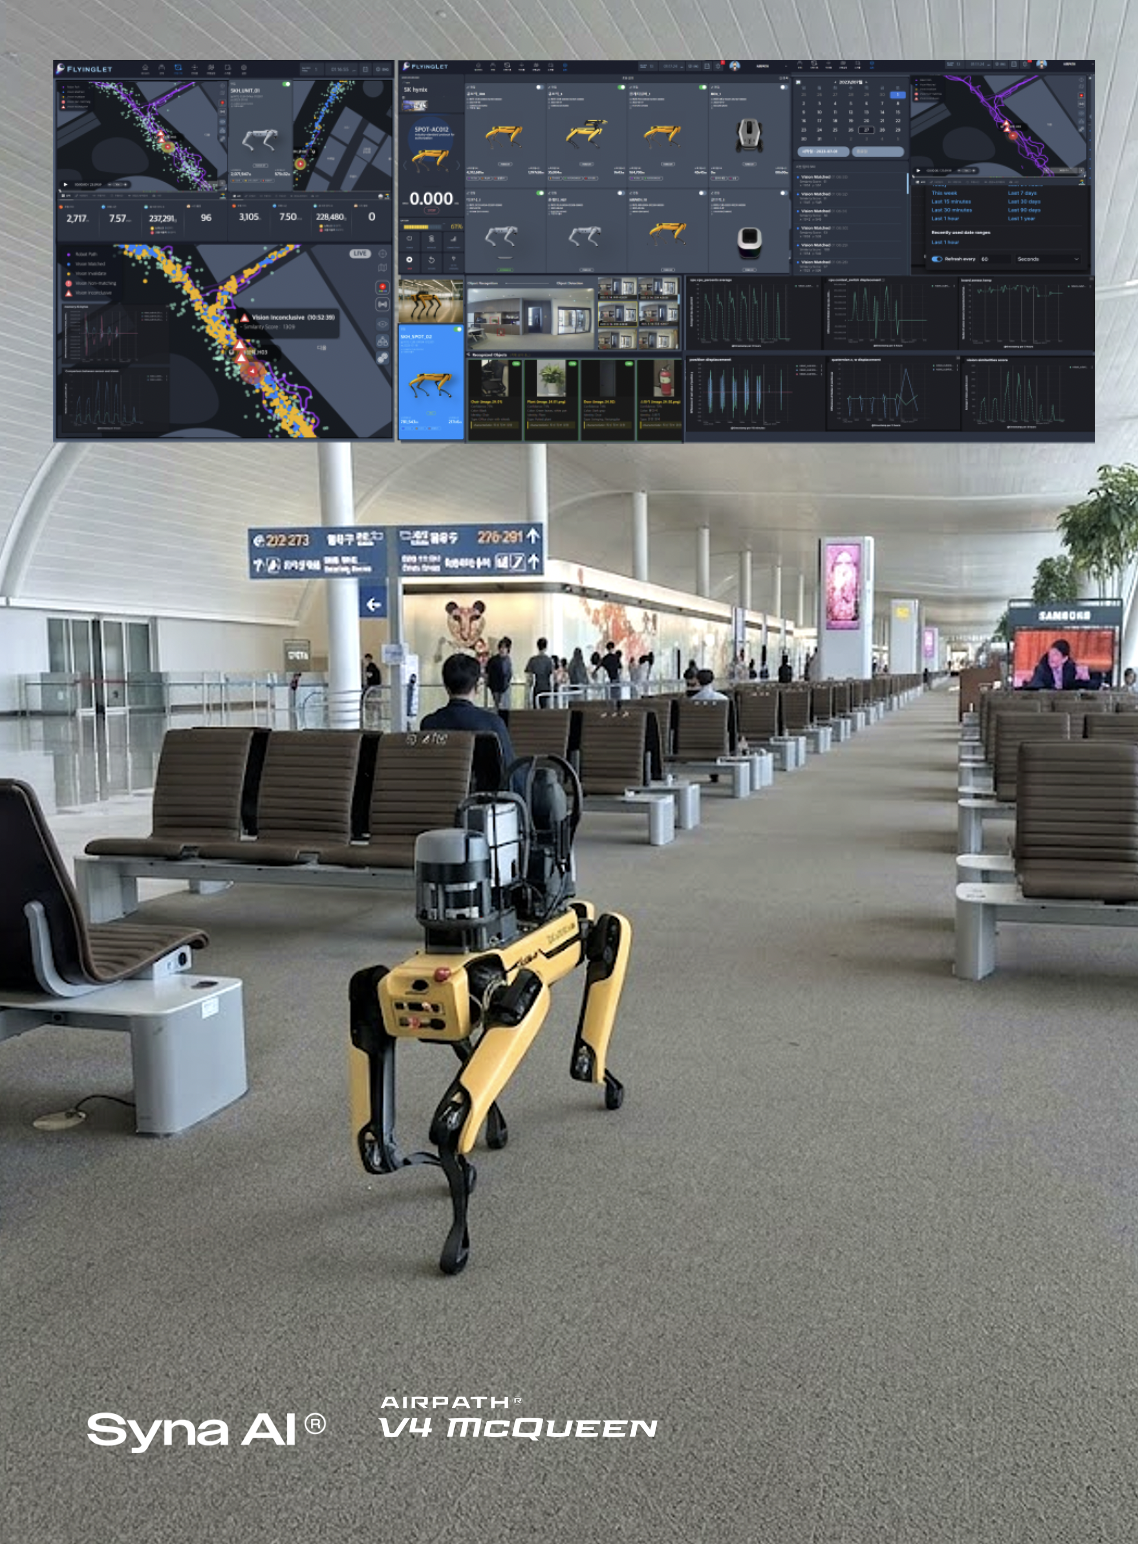
휴머노이드, RFM 설계와 Edge AI 확장 플랫폼
AirPath V5 McQueen
Go to Youtube스팟, 4족보행 로봇의 Physical AI 확장
AirPath® V5 Stratus
LET’S BUILD PHYSICAL AI
피지컬 AI 현장이 요구하는
저전력, AI 오케스트레이션 통합,
AirPath 플랫폼으로 시작하세요
적용할 로봇과 AI 모델, 현장의 요구사항을 알려주세요. BSP·Runtime 구성부터 모델 이식·최적화, 미션·데이터·모델 운영까지 필요한 플랫폼과 기술지원 범위를 함께 검토합니다
플랫폼 공급 · 타깃 이식·최적화 · 제품화·라이선스
고객 하드웨어에 대한 BSP·런타임 이식, OEM 제품 공급과 소프트웨어 라이선스까지 필요한 범위를 함께 구성합니다
플랫폼·개발키트 공급
AI 컴퓨팅 하드웨어와 제품별 BSP·OS·런타임·SDK를 기반으로 모델 실행과 센서·로봇 연동을 평가합니다. 목표 워크로드와 전력·공간·인터페이스 조건에 맞는 제품을 선택해 개발 협업을 착수합니다
타깃 이식·최적화
고객의 SoC·보드·센서·로봇 인터페이스에 AirPath의 플랫폼 자산을 적용합니다. BSP·런타임 이식과 모델 실행 경로, 센서 파이프라인을 조정하고, 합의한 성능·안정성 기준에 따라 타깃 구성을 검증합니다
제품 공급·라이선스·버전 지원
고객 제품에 최적화된 하드웨어 공급과 소프트웨어 라이선스, 시스템 이미지·SDK 패키지를 구성합니다. 일정과 요구에 맞춰 버전 호환성, 업데이트와 기술지원 범위를 협의합니다.
CONNECTED PHYSICAL AI PLATFORMS
엣지 컴퓨팅 플랫폼을, 로봇의 지능과 현장 운영으로 연결합니다
AirPath®를 기반으로 로봇 제품을 개발하고, 필요한 인지·행동 기능에는 SynaAI®를, 여러 로봇의 미션·데이터·모델 운영에는 FlyingLet® Synapse를 연결합니다. 현장에서 실행한 결과를 데이터로 축적하고, 개선·검증한 모델을 다시 로봇에 배포하는 피지컬 AI 루프로 확장합니다.
02
SynaAI®
Models, Inference & Decision Logic
현장의 인지에서 로봇의 행동 개발까지
03
FlyingLet® Synapse
Mission, Data & Model Orchestration
실시간 현장 데이터를 통한 모델 개발, 지속적인 고도화로
NEWS & INSIGHTS
에어패스 플랫폼을 통한 혁신의 현장을 확인하세요
AirPath의 기술 개발, 로봇 적용과 플랫폼 공급 사례를 살펴보세요.
30채널 영상과 AI를, 하나의 엣지 플랫폼에서
Full HD 영상의 다중 입력, 하드웨어 가속과 독립적인 추론 주기 제어를 연결한 엣지 AI 처리 구조를 소개합니다
기술 살펴보기 →
스팟의 온디바이스 AI 확장, 자율주행 고도화 현장
AirPath와 SynaAI를 결합해 기존 로봇에 시설 인식·상태 판별 기능을 추가한 현장 적용 사례입니다
기술 살펴보기 →
LG CNS에 AirPath 공급, 인천공항 로봇 개발 지원
LG CNS에 AirPath 공급, 인천공항의 체크인, 컨시어지 로봇은 인티그리트의 에어패스 플랫폼으로 구동되고 있습니다
기술 살펴보기 →