
NEWS & INSIGHTS
Physical AI in Progress
PROJECT · TECHNOLOGY · PRODUCT · PARTNERSHIP · COMPANY
서로 다른 로봇의 데이터를, 하나의 공통 자산으로
SK텔레콤-인티그리트, 로봇 센서 데이터 규격화와 재활용을 위한
'개방형 로보틱스 데이터 플랫폼’ 공동개발
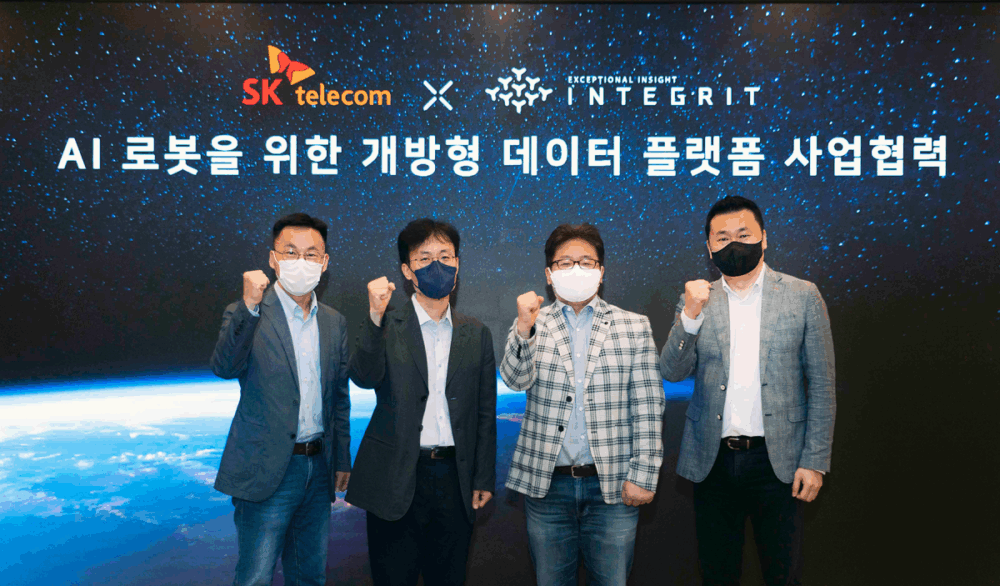
SK텔레콤과 인티그리트는 2022년 서로 다른 지능형 로봇에서 생성되는 영상·위치·주행·상태정보 등 다양한 센서와 운영 데이터를 공통된 구조로 규격화하고, 이를 서로 다른 로봇과 서비스에서 다시 활용할 수 있는 ‘개방형 로보틱스 데이터 플랫폼’ 개발을 위한 협력을 시작했습니다.
로봇은 카메라와 LiDAR, 위치·거리·환경·주행·기기상태 등 약 30종에 이르는 다양한 데이터를 지속적으로 생성하지만, 제조사와 기종마다 데이터 형식과 처리방식이 달라 다른 Robot이나 Service에서 그대로 활용하기 어렵습니다.
양사는 이러한 데이터를 공통된 체계로 수집·규격화·표준화하여 개별 로봇 안에 머무르지 않는 데이터 자산으로 만들고, 서로 다른 Robot의 연동과 개발, 새로운 서비스 구축에 반복적으로 활용할 수 있는 기반을 확보할 예정입니다.
Robot은 이동하면서 단순히 위치정보만 생성하지 않습니다.
Camera와 각종 Sensor를 통해 공간과 사물, 이동경로와 주변환경을 인식하고, Robot 자체의 상태와 동작정보를 지속적으로 만들어냅니다. 문제는 이러한 데이터가 제조사와 Robot별로 서로 다른 형식으로 생성되어 개별 시스템 안에 고립되기 쉽다는 점입니다.
SK텔레콤과 인티그리트가 추진한 개방형 로보틱스 데이터 플랫폼은 이 문제에서 출발했습니다.
COLLECT → STANDARDIZE → SHARE → REUSE
서로 다른 Robot에서 생성되는 데이터를 공통된 구조로 수집·규격화하고, 한 Robot이 확보한 공간·위치·운영 데이터를 다른 Robot과 새로운 Service에서도 활용할 수 있도록 하는 것입니다.
예를 들어 대형 복합시설에서 10대의 서로 다른 Robot이 각각 동일한 공간을 처음부터 다시 학습하는 대신, 한번 축적된 공간과 운영 데이터를 공통 자산으로 활용한다면 Robot 도입과 서비스 개발의 효율성을 크게 높일 수 있습니다.
그리고 표준화된 데이터가 지속적으로 축적되면 그 가치는 Robot 연동을 넘어섭니다.
현장에서 발생한 Sensor Data와 정상·예외 상황을 구조화하여 보존하면, 향후 AI Model을 학습하고 성능을 검증하며 개선된 Intelligence를 다시 Robot에 적용할 수 있는 학습 데이터의 기반으로 활용할 수 있습니다.
즉 이 프로젝트가 지향했던 개방성은 단순히 “이기종 로봇을 연결한다”는 기능 통합의 의미를 넘어,
Robot이 만들어내는 경험을 데이터로 남기고,
그 데이터를 다른 Robot과 새로운 AI가 다시 사용할 수 있게 만드는 것을 목표합니다.
인티그리트의 FlyingLet® 플랫폼은 이러한 이기종 Robot의 데이터 연동과 통합 운영을 위한 플랫폼으로 개발됐으며, SK텔레콤의 Robot 관제·Vision AI·Cloud·위치정보·보안 기술과 결합해 개방형 Robot Data 생태계를 위한 기반기술을 공동으로 추진합니다.
Explore Our Physical AI Platform
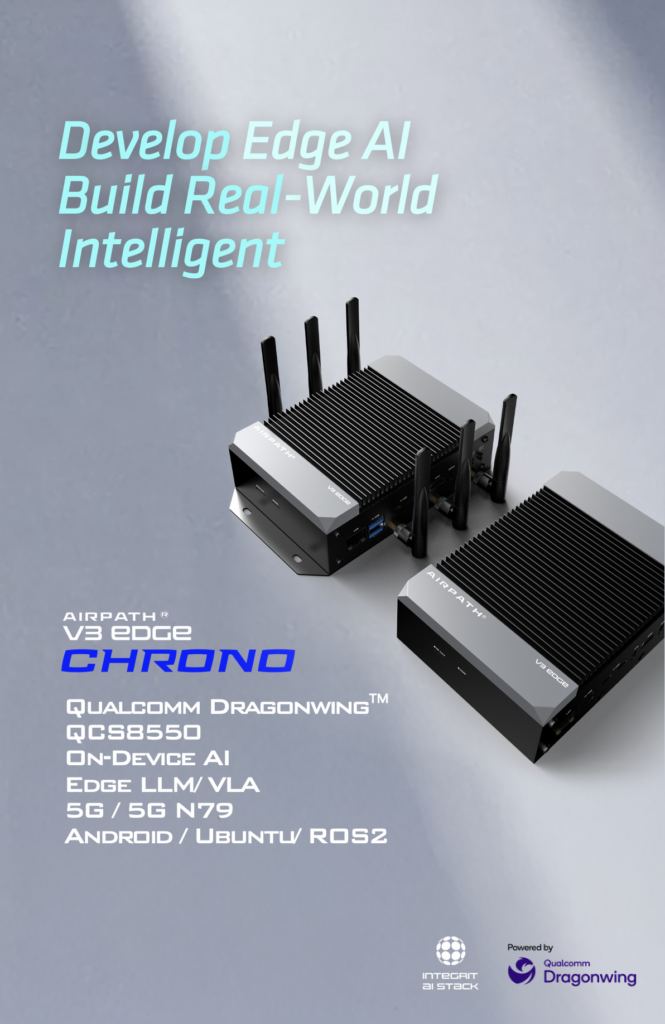
이 프로젝트에 적용된 엣지 AI 브레인 플랫폼과 온 디바이스 AI 모델 SynaAI® 등,
인티그리트의 Physical AI Platform과 핵심 기술을 자세히 살펴보세요.
AI Compute & Productization
AI Compute와 BSP·OS·ROS2·Sensor·AI Runtime을 통합하여 다양한 AI Model을 실제 Robot과 Device를 위한 엣지 환경으로 전환합니다
AI Operations & Orchestration
서로 다른 Robot의 Mission과 AI Model, Field Data를 하나의 운영환경에서 연결하고 AI의 평가·개선·재배포까지 관리합니다
